Quando si tratta di scegliere un sistema di controllo per i motori brushless, alcuni progettisti potrebbero trovarsi indecisi tra il “controllo senza sensori” e i “motori con encoder”. Il controllo senza sensori, consentendo di eliminare i sensori di posizione, è adatto per ottenere dimensioni ridotte e costi contenuti.
Tuttavia, durante il funzionamento a bassa velocità o all’avvio, la stima della posizione può risultare difficile. I motori con encoder sono adatti a un controllo di posizione e velocità ad alta precisione, ma occorre prestare attenzione al fatto che tendono ad aumentare il numero di componenti e i costi.
In questo articolo confronteremo il funzionamento e le differenze tra i due sistemi e spiegheremo come scegliere il sistema di controllo più adatto all’applicazione dal punto di vista della precisione di controllo, delle prestazioni di avvio, dell’affidabilità e dei costi.
| A cura di: Gruppo Commerciale Componenti Elettronici, C.I. TAKIRON Corporation Questo articolo è stato curato sulla base delle competenze tecniche avanzate e delle conoscenze acquisite nel corso degli anni, sin dalla fondazione dell’azienda nel 1919, come leader nel settore della lavorazione delle materie plastiche.Il nostro reparto analizza costantemente le tendenze di mercato e le ultime tecnologie relative ai micromotori ultracompatti e ad alta precisione, concentrandosi sulla fornitura di informazioni di alto valore aggiunto a progettisti e sviluppatori. In qualità di team di esperti che conosce a fondo le caratteristiche dei prodotti, ti aiutiamo a risolvere le tue sfide e a promuovere l’innovazione tecnologica attraverso contenuti accurati e pratici. |
Nel controllo dei motori brushless è fondamentale determinare la posizione del rotore
Per garantire una rotazione stabile del motore brushless, è fondamentale rilevare con precisione la posizione del rotore. I motori brushless non utilizzano spazzole né commutatori, ma funzionano grazie a un meccanismo che regola elettronicamente i tempi di immissione della corrente da parte del driver.
Se la posizione del rotore non viene rilevata correttamente, si rischia una riduzione della coppia o problemi di avviamento. Esistono diversi metodi per determinare la posizione del rotore: il rilevamento diretto tramite sensori Hall o encoder e il controllo senza sensori, che stima la posizione sulla base di informazioni quali tensione e corrente.
Esistono diversi tipi di sensori di posizione e non tutti i motori dotati di sensori sono necessariamente provvisti di encoder. Nella scelta del metodo di controllo è importante considerare non solo la precisione della posizione e della velocità, ma anche il rapporto tra le condizioni di avviamento e i costi.
Il controllo senza sensori stima la posizione del rotore sulla base di informazioni elettriche.
Il controllo senza sensori è un metodo che stima la posizione del rotore sulla base della tensione e della corrente del motore, senza utilizzare sensori di posizione come gli encoder. Sebbene consenta di ridurre facilmente il numero di componenti e i costi, le prestazioni di controllo possono essere limitate a seconda della velocità di rotazione e delle condizioni di carico.
In questa sede illustreremo il funzionamento di base, i vantaggi e gli aspetti da tenere in considerazione del controllo senza sensori.
Stima della posizione del rotore tramite la forza controelettrica
Nel controllo senza sensori, la posizione del rotore e la velocità di rotazione vengono stimate utilizzando, tra l’altro, la forza controelettrica generata dalla rotazione del motore. La forza controelettrica è una tensione che si genera con la rotazione del motore e agisce in direzione opposta alla tensione di azionamento.
Un metodo rappresentativo è il rilevamento del passaggio per lo zero della forza controelettrica. Si tratta di un meccanismo che monitora la tensione della fase non alimentata e stima la posizione del rotore in base al momento in cui questa attraversa la tensione di riferimento.
Sulla base dei risultati della stima, si commutano la fase alimentata e la temporizzazione per continuare la rotazione. Esistono anche metodi che stimano la posizione elaborando matematicamente le informazioni relative alla tensione e alla corrente, consentendo di scegliere la soluzione più adatta alle prestazioni di controllo richieste.
Il controllo senza sensori consente di ridurre facilmente il numero di componenti e i costi
Uno dei principali vantaggi del controllo senza sensori è la possibilità di ridurre facilmente il numero di componenti e i costi hardware grazie all’eliminazione dei sensori di posizione. Non è necessario installare encoder o sensori Hall, il che consente di ridurre anche il cablaggio, i connettori e i componenti di montaggio destinati ai sensori di posizione.
Poiché lo spazio di installazione può essere ridotto, ciò favorisce anche la miniaturizzazione e l’alleggerimento dell’apparecchiatura. Inoltre, la riduzione del numero di sensori e dei cablaggi contribuisce a limitare i fattori di guasto fisici, quali la rottura dei cavi o i contatti difettosi.
In particolare, nelle applicazioni a rotazione continua che non richiedono un posizionamento di alta precisione, come ventilatori, pompe e soffianti, è facile sfruttare il vantaggio di una configurazione semplificata.
La stima della posizione diventa difficile a basse velocità e all’avvio
Nel controllo senza sensori che utilizza la forza controelettrica, è necessario prestare attenzione al fatto che la stima della posizione del rotore diventa difficile durante il funzionamento a bassa velocità e all’avvio. Poiché la forza controelettrica è generata dalla rotazione del motore, in stato di arresto non è sostanzialmente rilevabile.
Pertanto, all’avvio è necessario un controllo di avviamento che preveda l’alimentazione in una sequenza prestabilita per far ruotare il rotore. Inoltre, a basse velocità la forza controelettrica diminuisce e vi è il rischio che la precisione della stima della posizione diminuisca a causa del rumore elettrico o delle variazioni di carico.
Per applicazioni che richiedono l’avvio con carichi elevati, il funzionamento stabile a velocità estremamente basse o un posizionamento preciso, è importante prendere in considerazione anche i motori dotati di encoder.
I motori dotati di encoder rilevano e controllano la posizione e la velocità

I motori dotati di encoder si caratterizzano per la capacità di rilevare la posizione e la velocità di rotazione, informazioni che possono essere utilizzate per il controllo. Poiché consentono di controllare il motore tenendo conto delle condizioni operative effettive, sono adatti ad applicazioni che richiedono un posizionamento preciso e un funzionamento stabile a bassa velocità.
In questa sede illustreremo il funzionamento e i vantaggi degli encoder, nonché gli aspetti da considerare al momento della loro implementazione.
Rilevamento della posizione di rotazione tramite encoder e utilizzo per il controllo della velocità
I motori con encoder sono dispositivi in grado di rilevare la posizione e l’angolo di rotazione dell’albero motore, informazioni che possono essere utilizzate anche per determinare la velocità e la direzione di rotazione. Le informazioni rilevate vengono inviate al driver o al controller e utilizzate per il controllo a retroazione, al fine di correggere lo scostamento rispetto al valore target.
Esistono due tipi di encoder: quelli incrementali, che emettono segnali a impulsi per indicare l’angolo di rotazione, e quelli assoluti, in grado di rilevare la posizione assoluta. Il tipo incrementale è adatto al controllo della velocità e alla gestione della corsa, mentre il tipo assoluto è particolarmente indicato per applicazioni in cui si desidera semplificare la gestione della posizione dopo il riavvio dell’alimentazione o il ritorno all’origine.
È importante selezionare il tipo appropriato in base alla precisione di posizionamento richiesta e alla necessità o meno del ritorno all’origine.
Adatto al controllo a bassa velocità e al posizionamento ad alta precisione
I motori con encoder sono adatti a un funzionamento stabile a basse velocità e a un posizionamento ad alta precisione. Poiché consentono di acquisire informazioni sulla posizione anche a basse velocità di rotazione, è possibile effettuare un controllo in base alle effettive condizioni di funzionamento.
Ad esempio, nei sistemi di trasporto di precisione e nei robot è richiesta una spostamento accurato verso la posizione desiderata e il contenimento delle variazioni di velocità. Utilizzando il controllo a retroazione tramite encoder, è più facile effettuare correzioni in base alle variazioni di carico e alle accelerazioni/decelerazioni.
Inoltre, poiché consentono di monitorare le informazioni di posizione, sono efficaci anche per il rilevamento di anomalie di funzionamento. Rappresentano una valida opzione anche per applicazioni che richiedono elevata precisione e riproducibilità del funzionamento, come le apparecchiature mediche e gli strumenti di analisi.
Tendenza all’aumento del numero di componenti e dei costi
Sebbene i motori con encoder siano adatti a un controllo di alta precisione, occorre prestare attenzione al fatto che, rispetto al controllo senza sensori, tendono ad aumentare il numero di componenti e i costi. Oltre al corpo dell’encoder, sono necessari cavi di segnale, connettori e circuiti di controllo compatibili, con un conseguente aumento dello spazio di installazione e del lavoro di cablaggio.
Inoltre, occorre tenere conto di eventuali interruzioni del cablaggio, cattivi contatti o rilevamenti errati causati dal rumore elettrico. La scelta di un encoder con una risoluzione superiore al necessario può comportare un aumento dei costi e specifiche eccessive.
È importante valutare la precisione di arresto e di velocità, l’ambiente di utilizzo e la necessità o meno del ritorno all’origine, per scegliere le specifiche che soddisfino le prestazioni richieste.
Confronto tra il controllo senza sensori e i motori con encoder
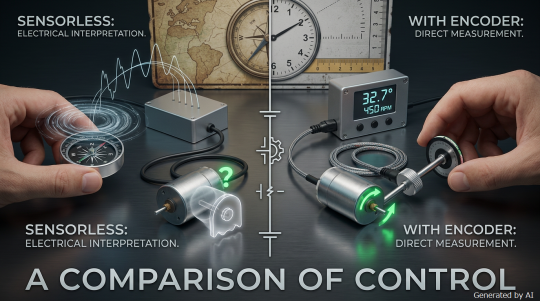
Il controllo senza sensori e i motori con encoder presentano differenze in termini di precisione di controllo, prestazioni di avviamento e costi. Poiché la scelta del sistema più adatto dipende dall’applicazione dell’apparecchiatura e dalle prestazioni richieste, è importante comprendere le caratteristiche di ciascuno.
Nella tabella seguente sono riportate le principali differenze tra i due sistemi.
Elementi di confronto | Controllo senza sensori | Motore con encoder |
Precisione di controllo | Sensibile alle condizioni di utilizzo | Adatto a un controllo di alta precisione |
Prestazioni a bassa velocità e all’avvio | Limiti nella stima della posizione | Facile utilizzo delle informazioni di posizione |
Posizionamento | In generale non adatto | Adatto al posizionamento di precisione |
Costo e numero di componenti | Facile da contenere | Tende ad aumentare |
Dimensioni ridotte e cablaggio | Facile da ridurre e richiede poco cablaggio | Richiede sensori e cavi di segnale |
Applicazioni principali | Ventilatori, pompe, soffianti | Robot, apparecchiature mediche, apparecchiature di precisione |
*Si tratta di una tendenza generale; le prestazioni effettive variano a seconda del metodo di controllo e delle specifiche del prodotto.
Se si dà priorità alla precisione e alle prestazioni a bassa velocità, sono da preferire i motori con encoder; se invece si privilegiano i costi e la semplicità della configurazione, il controllo senza sensori rappresenta una valida opzione. Inoltre, per quanto riguarda l’affidabilità, è necessario valutare separatamente il rischio di guasti legato al numero di componenti e l’affidabilità del controllo.
Di seguito vengono illustrate in dettaglio le differenze tra i due sistemi dal punto di vista delle prestazioni di controllo, dei costi e dell’affidabilità.
I motori con encoder sono vantaggiosi per il posizionamento ad alta precisione e il controllo a bassa velocità
Quando si richiedono un posizionamento ad alta precisione e un funzionamento stabile a bassa velocità, i motori con encoder risultano vantaggiosi. Poiché rilevano la posizione di rotazione e acquisiscono anche le informazioni sulla velocità, è più facile effettuare correzioni in base alle variazioni di carico e un controllo preciso della velocità.
Nel controllo senza sensori, che utilizza la forza controelettrica, un punto critico è rappresentato dall’impossibilità di acquisire informazioni sulla posizione dalla forza controelettrica al momento dell’arresto, il che tende a ridurre la precisione di stima anche a basse velocità. Tuttavia, anche nei motori con encoder, le informazioni di posizione disponibili all’avvio variano a seconda del metodo di rilevamento.
In particolare, quando è necessario conoscere la posizione assoluta fin dall’avvio, è importante valutare l’adozione di modelli come quelli assoluti e scegliere il metodo più adatto alla gamma di velocità e alle condizioni di avvio previste.
Il controllo senza sensori è vantaggioso in termini di costi, numero di componenti e fattori di guasto
Se si desidera ridurre i costi, il numero di componenti e i fattori di guasto fisici, il controllo senza sensori è vantaggioso. Poiché è possibile omettere sensori di posizione, cablaggi di segnale e connettori, ciò porta a una semplificazione della configurazione e a una riduzione delle dimensioni.
Nei motori dotati di encoder sono necessari cablaggi e componenti di collegamento aggiuntivi, il che aumenta gli elementi da verificare in fase di progettazione, quali la prevenzione di interruzioni dei cavi, i contatti difettosi e il rumore elettrico. Tuttavia, un numero ridotto di componenti non garantisce necessariamente un’elevata affidabilità.
I motori con encoder presentano il vantaggio di poter rilevare la posizione e la velocità effettive, consentendo di monitorare lo stato di controllo. È importante distinguere tra il rischio di guasti fisici e l’affidabilità del controllo, valutandoli in base all’applicazione.
Scegliere il metodo di controllo in base all’applicazione e alle prestazioni richieste
Nella scelta del sistema di controllo del motore, è importante basare la decisione sull’applicazione dell’apparecchiatura e sulle condizioni di funzionamento. Il sistema più adatto varia a seconda che si tratti di applicazioni incentrate sul funzionamento continuo o di applicazioni che richiedono un posizionamento di alta precisione o un funzionamento a bassa velocità.
In questa sede illustreremo come scegliere il sistema di controllo, suddividendo le applicazioni in tre categorie: ventilatori e pompe, apparecchiature mediche e di precisione, nonché avviamenti a bassa velocità e ad alto carico.
Per applicazioni a rotazione continua come ventilatori e pompe: controllo senza sensori
Il controllo senza sensori è adatto ad applicazioni quali ventilatori, pompe e soffianti che ruotano in modo continuo a una velocità superiore a un determinato valore. Questo perché, nei casi in cui non siano necessari un posizionamento di alta precisione o un funzionamento a velocità estremamente bassa, è facile sfruttare il vantaggio di poter omettere i sensori di posizione.
Poiché è possibile ridurre il numero di sensori, cavi e connettori, ciò contribuisce anche alla miniaturizzazione dell’apparecchiatura e alla riduzione dei costi. In particolare, rappresenta una valida opzione per gli apparecchi in cui il motore deve essere integrato in spazi ristretti.
Tuttavia, occorre prestare attenzione in caso di carichi elevati all’avvio o in applicazioni soggette a improvvise variazioni di carico. È necessario verificare, tenendo conto delle effettive condizioni di funzionamento, se l’avvio e il funzionamento siano stabili.
Per applicazioni che richiedono alta precisione, come apparecchiature mediche e strumenti di precisione, si consiglia l’uso di motori con encoder
I motori con encoder sono adatti per applicazioni che richiedono un posizionamento di alta precisione e la riproducibilità dei movimenti, come apparecchiature mediche, strumenti di precisione e robot. L’encoder rileva la posizione di rotazione e la velocità, consentendo di correggere lo scostamento rispetto al valore target; ciò li rende vantaggiosi per il posizionamento di precisione e il funzionamento stabile a bassa velocità.
Ad esempio, negli analizzatori e nei sistemi di trasporto di precisione è necessario arrestare ripetutamente il motore nella stessa posizione o limitare le variazioni di velocità. Tuttavia, anche nel caso di apparecchiature mediche o di precisione, non è detto che l’encoder sia sempre necessario.
È importante definire chiaramente la precisione di arresto e di velocità, nonché l’ambiente di utilizzo, per selezionare la soluzione più adatta alle prestazioni richieste.
Se sono necessari funzionamento a bassa velocità o avviamenti con carichi elevati, occorre prestare particolare attenzione alle condizioni di avviamento
Quando sono richiesti funzionamento a bassa velocità o avviamenti con carichi elevati, è necessario prestare particolare attenzione al metodo di rilevamento della posizione del rotore e alle prestazioni di controllo durante l’avviamento. Nel controllo senza sensori che utilizza la forza controelettromotrice, poiché questa non può essere rilevata durante l’arresto, è necessario un controllo dell’avviamento che preveda l’alimentazione in una sequenza prestabilita.
Inoltre, a basse velocità la stima della posizione tende a diventare instabile e, a seconda delle condizioni di carico, ciò può comportare un avviamento non corretto. I motori dotati di encoder rappresentano una valida opzione, poiché consentono di utilizzare le informazioni di posizione per il controllo.
Tuttavia, le prestazioni di avviamento variano a seconda del tipo di encoder e del metodo di controllo del driver. È necessario effettuare una valutazione che tenga conto della coppia richiesta, del tempo di avviamento e delle condizioni di carico.
Quando si sceglie un metodo di controllo, è necessario definire in anticipo le specifiche richieste
Prima di decidere se adottare un sistema di controllo senza sensori o un motore con encoder, è importante definire con chiarezza le specifiche richieste dall’apparecchiatura. I punti principali da verificare sono i seguenti:
Elementi da verificare | Principali aspetti da verificare |
Precisione di controllo | Precisione di posizionamento, precisione di velocità, precisione di arresto |
Condizioni di funzionamento | Numero di giri minimo e massimo, carico all’avvio, coppia richiesta |
Caratteristiche del carico | Variazioni del carico, tempi di accelerazione e decelerazione, momento di inerzia del carico |
Condizioni di installazione | Ambiente di utilizzo, spazio di installazione, vincoli di cablaggio |
Costi | Costi di installazione di motori, driver e simili |
Se l’obiettivo principale è la rotazione continua, è consigliabile optare per un controllo senza sensori; se invece sono richiesti un posizionamento di alta precisione o un funzionamento a bassa velocità, la scelta ricadrà probabilmente su un motore dotato di encoder. Tuttavia, non è possibile prendere una decisione basandosi esclusivamente sulle prestazioni del motore stesso: è necessaria una valutazione che tenga conto anche del driver, del sistema di controllo e delle condizioni di carico.
Nel caso in cui si presentino più requisiti contemporaneamente, è utile richiedere una consulenza tecnica al produttore. Condividendo le prestazioni richieste e le condizioni d’uso, è più facile evitare specifiche eccessive o prestazioni insufficienti.
Riepilogo
Il controllo senza sensori, consentendo di eliminare i sensori di posizione, permette di ridurre facilmente il numero di componenti e i costi ed è adatto ad applicazioni che richiedono un funzionamento continuo, come ventilatori e pompe. I motori dotati di encoder sono in grado di rilevare la posizione e la velocità e rappresentano una scelta valida per applicazioni che richiedono un posizionamento di alta precisione e un funzionamento stabile a bassa velocità.
Nella scelta del sistema di controllo, è necessario considerare non solo la precisione, le prestazioni di avviamento e i costi, ma anche il rischio di guasti legato alla composizione dei componenti e l’affidabilità del controllo. È importante definire chiaramente le specifiche richieste dall’apparecchiatura e valutare la situazione in modo globale, tenendo conto anche del motore e del driver.
Takiron CI offre consulenza per la selezione dei motori in base all’applicazione e alle prestazioni richieste. Se avete difficoltà nella scelta del sistema di controllo o delle specifiche del motore, non esitate a contattarci.
Informazioni sui prodotti e richieste di informazioni
Per maggiori dettagli sui micromotori di C.I. Takiron, dai un’occhiata al sito web qui sotto.
- Sito del prodotto: https://cik-ele.com/
- Motori senza nucleo: https://cik-ele.com/products/list/coreless_motor/
- Motori brushless: https://cik-ele.com/products/list/brushless_motor/
- Motoriduttore: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Se hai difficoltà a scegliere il motore compatto giusto per lo sviluppo del tuo prodotto, non esitare a contattarci tramite il modulo di richiesta. Un nostro tecnico valuterà l’applicazione e le tue esigenze per proporti la soluzione più adatta.
- Contatti: https://cik-ele.com/contact/