Bei der Auswahl eines Steuerungssystems für bürstenlose Motoren stellen sich manche Konstrukteure möglicherweise die Frage, welche Option die geeignetste ist: die sensorlose Steuerung oder Motoren mit Encoder? Die sensorlose Steuerung ermöglicht den Verzicht auf Positionssensoren und eignet sich daher zur Reduzierung von Baugröße und Kosten.
Beim Betrieb mit niedriger Drehzahl oder während des Anlaufs kann die Positionsschätzung jedoch schwierig sein. Motoren mit Encoder eignen sich für eine hochpräzise Positions- und Drehzahlregelung, allerdings ist zu beachten, dass sie in der Regel die Anzahl der Komponenten und die Kosten erhöhen.
In diesem Artikel vergleichen wir die Funktionsweise und die Unterschiede zwischen beiden Systemen und erläutern, wie man unter Berücksichtigung von Aspekten wie Regelgenauigkeit, Anlaufverhalten, Zuverlässigkeit und Kosten das für die jeweilige Anwendung am besten geeignete Steuerungssystem auswählt.
| Unter der Aufsicht der Vertriebsgruppe für elektronische Bauteile der C.I. TAKIRON Corporation Dieser Artikel wurde auf der Grundlage der hochentwickelten technischen Kompetenz und des Fachwissens erstellt, die wir seit unserer Gründung im Jahr 1919 als führendes Unternehmen in der Kunststoffverarbeitung erworben haben.Unsere Abteilung analysiert kontinuierlich die Markttrends und neuesten Technologien im Bereich ultrakompakter, hochpräziser Mikromotoren und konzentriert sich darauf, Konstrukteuren und Entwicklern Informationen mit hohem Mehrwert zur Verfügung zu stellen. Als Expertenteam mit fundierten Kenntnissen der Produkteigenschaften unterstützen wir Sie durch die Bereitstellung präziser und praxisorientierter Inhalte bei der Lösung Ihrer Herausforderungen und bei technologischen Innovationen. |
Bei der Steuerung bürstenloser Motoren ist es von entscheidender Bedeutung, die Position des Rotors zu kennen
Damit sich ein bürstenloser Motor stabil dreht, ist es unerlässlich, die Position des Rotors genau zu kennen. Bürstenlose Motoren kommen ohne Bürsten und Kollektoren aus, sondern arbeiten mit einem Mechanismus, der den Zeitpunkt, zu dem der Regler den Strom durchlässt, elektronisch schaltet.
Wird die Rotorposition nicht korrekt ermittelt, besteht die Gefahr eines Drehmomentabfalls oder von Anlaufproblemen. Es gibt verschiedene Methoden zur Ermittlung der Rotorposition: Verfahren, die diese direkt über Hall-Sensoren oderEncoder erfassen, sowie die sensorlose Regelung, die die Position anhand von Informationen wie Spannung oder Strom abschätzt.
Es ist anzumerken, dass es verschiedene Arten von Positionssensoren gibt und dass ein Motor mit Sensor nicht unbedingt mit einem Encoder ausgestattet sein muss. Bei der Auswahl der Steuerungsmethode ist es wichtig, nicht nur die Genauigkeit von Position und Drehzahl zu berücksichtigen, sondern auch das Gleichgewicht zwischen den Anlaufbedingungen und den Kosten.
Die sensorlose Steuerung schätzt die Rotorposition anhand elektrischer Informationen
Die sensorlose Regelung ist ein Verfahren, bei dem die Rotorposition anhand der Motorspannung und des Motorstroms geschätzt wird, ohne dass Positionssensoren wie Encoder zum Einsatz kommen. Zwar lassen sich dadurch die Anzahl der Bauteile und die Kosten leicht reduzieren, doch kann es je nach Drehzahl und Lastbedingungen gelegentlich zu Einschränkungen bei der Regelungsleistung kommen.
Im Folgenden erläutern wir die grundlegende Funktionsweise, die Vorteile und die zu beachtenden Aspekte der sensorlosen Regelung.
Schätzung der Rotorposition anhand der Gegen-EMK
Bei der sensorlosen Regelung wird die durch die Drehung des Motors erzeugte Gegen-EMK genutzt, um die Rotorposition und die Drehzahl zu schätzen. Die Gegen-EMK ist eine Spannung, die beim Drehen des Motors entsteht und entgegen der Versorgungsspannung wirkt.
Ein typisches Verfahren ist die Erfassung des Nulldurchgangs der Gegen-EMK. Dabei handelt es sich um einen Mechanismus, der die Spannung der nicht mit Strom versorgten Phasen überwacht und die Rotorposition anhand des Zeitpunkts schätzt, zu dem sie die Referenzspannung kreuzt.
Je nach den Ergebnissen der Schätzung werden die Phase, an die Strom geliefert wird, und der Zeitpunkt der Aktivierung geändert, um die Drehung fortzusetzen. Es gibt auch Verfahren, die die Position durch mathematische Verarbeitung der Spannungs- und Stromdaten schätzen, wodurch je nach gewünschter Regelungsleistung die am besten geeignete Option gewählt werden kann.
Die sensorlose Regelung ermöglicht eine einfache Reduzierung der Bauteilanzahl und der Kosten
Einer der Hauptvorteile der sensorlosen Regelung besteht darin, dass durch den Verzicht auf Positionssensoren die Anzahl der Bauteile und die Hardwarekosten leichter reduziert werden können. Es müssen weder Encoder noch Hall-Sensoren eingebaut werden, wodurch sich auch der Aufwand für Verkabelung, Steckverbinder und Befestigungselemente für die Positionssensoren verringert.
Durch den geringeren Einbauraum ergeben sich Vorteile für die Miniaturisierung und Gewichtsreduzierung der Geräte. Zudem werden durch die geringere Anzahl an Sensoren und Kabeln physikalische Fehlerquellen wie Kabelbrüche oder Wackelkontakte reduziert.
Insbesondere bei Anwendungen mit kontinuierlicher Drehbewegung, die keine hochpräzise Positionierung erfordern, wie beispielsweise Ventilatoren, Pumpen oder Gebläse, lässt sich der Vorteil einer vereinfachten Konfiguration leicht nutzen.
Die Positionsschätzung ist bei niedrigen Drehzahlen und während des Anlaufs schwieriger
Bei der sensorlosen Regelung, die die Gegen-EMK nutzt, ist zu beachten, dass die Schätzung der Rotorposition während des Betriebs bei niedrigen Drehzahlen und beim Anlauf schwieriger ist. Da die Gegen-EMK durch die Drehung des Motors erzeugt wird, kann sie im Stillstand grundsätzlich nicht erfasst werden.
Daher ist es beim Anlaufen unter anderem erforderlich, die Stromversorgung in einer bestimmten Reihenfolge anzulegen und den Rotor in Drehung zu versetzen. Zudem nimmt die Gegen-EMK im niedrigen Drehzahlbereich ab, was die Genauigkeit der Positionsschätzung aufgrund von elektrischem Rauschen oder Lastschwankungen beeinträchtigen kann.
Bei Anwendungen, die einen Anlauf unter hoher Last, einen stabilen Betrieb bei sehr niedrigen Drehzahlen oder eine präzise Positionierung erfordern, ist es wichtig, auch Motoren mit Encoder in Betracht zu ziehen.
Motoren mit Encoder erfassen und regeln Position und Drehzahl

Motoren mit Encoder zeichnen sich dadurch aus, dass sie die Drehposition und die Drehzahl erfassen und diese Informationen zur Steuerung nutzen können. Da sie eine Steuerung des Motors unter Berücksichtigung seines tatsächlichen Betriebszustands ermöglichen, eignen sie sich für Anwendungen, die eine präzise Positionierung und einen stabilen Betrieb bei niedrigen Drehzahlen erfordern.
Im Folgenden erläutern wir die Funktionsweise und die Vorteile des Encoders sowie die Aspekte, die bei dessen Einsatz zu beachten sind.
Erfassung der Drehposition mittels Encoder und deren Anwendung bei der Drehzahlregelung
Motoren mit Encoder sind Geräte, die die Position und den Drehwinkel der Motorwelle erfassen, wodurch Drehzahl und Drehrichtung ermittelt werden können. Die erfassten Informationen werden an die Steuerung oder den Umrichter gesendet und in einem Regelkreis mit Rückführung verwendet, um Abweichungen vom Sollwert zu korrigieren.
Es gibt zwei Arten von Encodern: Inkremental-Encoder, die den Drehwinkel in Form von Impulssignalen ausgeben, und Absolut-Encoder, die die absolute Position erfassen. Inkremental-Encoder eignen sich für die Drehzahlregelung und die Verwaltung der zurückgelegten Strecke, während Absolut-Encoder besonders nützlich sind in Anwendungen, in denen die Positionsverwaltung nach einem Neustart der Stromversorgung oder der Rückkehr zum Ursprungspunkt vereinfacht werden soll.
Es ist wichtig, den geeigneten Typ entsprechend der erforderlichen Positionsgenauigkeit und der Frage auszuwählen, ob eine Rückkehr zum Ursprungspunkt erforderlich ist oder nicht.
Geeignet für die Steuerung bei niedrigen Drehzahlen und die hochpräzise Positionierung
Motoren mit Encoder eignen sich für einen stabilen Betrieb bei niedrigen Drehzahlen und für eine hochpräzise Positionierung. Da sie auch bei niedrigen Drehzahlen Positionsdaten liefern, ist eine an den tatsächlichen Betriebszustand angepasste Regelung möglich.
Beispielsweise erfordern Präzisionsfördersysteme und Roboter eine präzise Bewegung zur Zielposition sowie die Unterdrückung von Drehzahlschwankungen. Bei Verwendung der Rückkopplungssteuerung über den Encoder lassen sich Korrekturen in Abhängigkeit von Lastschwankungen sowie Beschleunigungen und Verzögerungen leichter vornehmen.
Da zudem die Positionsdaten überwacht werden können, eignet sich diese Lösung effektiv zur Erkennung von Betriebsstörungen. Sie stellt auch eine solide Option für Anwendungen dar, die eine hohe Präzision und Reproduzierbarkeit im Betrieb erfordern, wie beispielsweise medizinische Geräte oder Analysegeräte.
Die Anzahl der Komponenten und die Kosten steigen tendenziell
Obwohl Motoren mit Encoder für eine hochpräzise Steuerung geeignet sind, ist zu beachten, dass im Vergleich zur sensorlosen Steuerung die Anzahl der Komponenten und die Kosten tendenziell steigen. Neben dem Encoder selbst werden Signalkabel, Steckverbinder und kompatible Steuerungsschaltungen benötigt, was zudem den Einbauraum und den Verkabelungsaufwand erhöht.
Zudem müssen mögliche Kabelbrüche, Wackelkontakte oder Fehlmessungen aufgrund elektrischer Störungen berücksichtigt werden. Wählt man einen Encoder mit einer höheren Auflösung als erforderlich, besteht die Gefahr, dass die Kosten steigen und überdimensionierte Spezifikationen festgelegt werden.
Es ist wichtig, die Stopp- und Geschwindigkeitsgenauigkeit, die Einsatzumgebung sowie die Notwendigkeit einer Rückführung zum Ausgangspunkt zu analysieren und Spezifikationen auszuwählen, die der erforderlichen Leistung entsprechen.
Vergleich zwischen sensorloser Regelung und Motoren mit Encoder
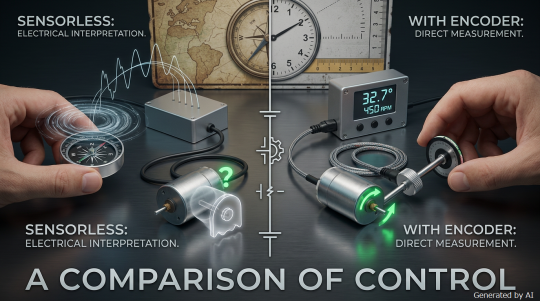
Die sensorlose Regelung und Motoren mit Encoder unterscheiden sich unter anderem hinsichtlich der Regelgenauigkeit, der Anlaufleistung und der Kosten. Da die Eignung des einen oder anderen Systems vom Einsatzzweck der Anlage und den geforderten Leistungsmerkmalen abhängt, ist es wichtig, die Eigenschaften der beiden Systeme zu verstehen.
In der folgenden Tabelle sind die wichtigsten Unterschiede zwischen den beiden Systemen zusammengefasst.
Vergleichskriterien | Regelung ohne Sensoren | Motor mit Encoder |
Regelgenauigkeit | Empfindlich gegenüber Betriebsbedingungen | Geeignet für hochpräzise Regelung |
Leistung bei niedrigen Drehzahlen und beim Anlaufen | Einschränkungen bei der Positionsschätzung | Einfacher Zugriff auf Positionsdaten |
Positionierung | Im Allgemeinen nicht geeignet | Geeignet für Präzisionspositionierung |
Kosten und Anzahl der Komponenten | Leicht zu reduzieren | Tendenziell steigend |
Miniaturisierung und Verkabelung | Leicht zu miniaturisieren und mit geringem Verkabelungsaufwand | Erfordert Sensoren und Signalverkabelung |
Hauptanwendungsbereiche | Lüfter, Pumpen und Gebläse | Roboter, medizinische Geräte und Präzisionsgeräte |
*Es handelt sich hierbei um einen allgemeinen Trend; die tatsächliche Leistung variiert je nach Steuerungsmethode und Produktspezifikationen.
Wenn Präzision und Leistung bei niedrigen Drehzahlen im Vordergrund stehen, sind Motoren mit Encoder am besten geeignet; wenn Kosten und einfache Konfiguration Vorrang haben, ist die sensorlose Steuerung die beste Wahl. Zudem sollte die Zuverlässigkeit bewertet werden, indem das durch die Anzahl der Komponenten bedingte Ausfallrisiko von der Zuverlässigkeit der Steuerung getrennt betrachtet wird.
Im Folgenden werden die Unterschiede zwischen beiden Systemen hinsichtlich Steuerungsleistung, Kosten und Zuverlässigkeit ausführlich erläutert.
Motoren mit Encoder eignen sich besser für hochpräzise Positionierung und Regelung bei niedrigen Drehzahlen
Wenn eine hochpräzise Positionierung oder ein stabiler Betrieb bei niedrigen Drehzahlen angestrebt wird, bieten Motoren mit Encoder Vorteile. Durch die Erfassung der Drehposition und die Gewinnung von Drehzahlinformationen ist es einfacher, Korrekturen entsprechend von Lastschwankungen vorzunehmen und eine präzise Drehzahlregelung durchzuführen.
Bei der sensorlosen Regelung, die die Gegen-EMK nutzt, besteht das Problem darin, dass beim Stillstand keine Positionsinformationen aus dieser Kraft gewonnen werden können, wodurch die Genauigkeit der Schätzung selbst im niedrigen Drehzahlbereich tendenziell abnimmt. Allerdings variieren auch bei einem Motor mit Encoder die beim Anlaufen verfügbaren Positionsinformationen je nach Erfassungsmethode.
Insbesondere wenn die absolute Position bereits beim Anlaufen bekannt sein muss, ist es wichtig, den Einsatz eines absoluten Systems in Betracht zu ziehen und die für den Drehzahlbereich und die Anlaufbedingungen am besten geeignete Methode auszuwählen.
Die sensorlose Regelung bietet Vorteile hinsichtlich Kosten, Anzahl der Komponenten und Ausfallfaktoren
Wenn Kosten, die Anzahl der Komponenten und physikalische Ausfallfaktoren reduziert werden sollen, ist die sensorlose Regelung vorteilhaft. Da auf Positionssensoren, Signalkabel und Steckverbinder verzichtet werden kann, lassen sich die Konfiguration vereinfachen und die Baugröße reduzieren.
Bei Motoren mit Encoder sind zusätzliche Verkabelungen und Anschlusskomponenten erforderlich, was die Anzahl der bei der Konstruktion zu berücksichtigenden Aspekte erhöht, wie z. B. Maßnahmen gegen Kabelbrüche, Wackelkontakte oder elektrische Störungen. Die geringere Anzahl an Komponenten garantiert jedoch nicht zwangsläufig eine höhere Zuverlässigkeit.
Motoren mit Encoder bieten den Vorteil, dass sie die tatsächliche Position und Drehzahl erfassen können, um den Status der Steuerung zu ermitteln. Es ist wichtig, zwischen dem Risiko eines physikalischen Ausfalls und der Zuverlässigkeit der Steuerung zu unterscheiden und diese je nach Anwendung zu bewerten.
Auswahl der geeigneten Steuerungsmethode entsprechend der Anwendung und den erforderlichen Leistungsmerkmalen
Bei der Auswahl der Steuerungsmethode für einen Motor ist es wichtig, die Entscheidung unter Berücksichtigung der Anwendung der Anlage und der Betriebsbedingungen zu treffen. Die geeignete Methode variiert je nachdem, ob es sich um Anwendungen handelt, bei denen der Schwerpunkt auf kontinuierlicher Drehung liegt, oder um solche, die eine hochpräzise Positionierung oder einen Betrieb bei niedrigen Drehzahlen erfordern.
Im Folgenden erläutern wir die Auswahl der Steuerungsmethode anhand von drei Kategorien: Ventilatoren und Pumpen, medizinische und Präzisionsgeräte sowie Anläufe bei niedriger Drehzahl und hoher Last.
Sensorlose Steuerung für Anwendungen im Dauerbetrieb, wie Ventilatoren und Pumpen
Die sensorlose Steuerung eignet sich für Anwendungen, bei denen der Motor kontinuierlich mit einer Drehzahl oberhalb eines bestimmten Wertes läuft, wie beispielsweise bei Ventilatoren, Pumpen oder Gebläsen. Dies liegt daran, dass es einfacher ist, den Vorteil des Verzichts auf Positionssensoren zu nutzen, wenn weder eine hochpräzise Positionierung noch ein Betrieb bei extrem niedrigen Drehzahlen erforderlich ist.
Da auf den Sensor selbst, die Verkabelung und die Steckverbinder verzichtet werden kann, trägt dies zur Miniaturisierung der Geräte und zur Kostensenkung bei. Insbesondere für Geräte, bei denen der Motor auf begrenztem Raum integriert werden muss, ist dies eine sehr interessante Option.
Allerdings ist bei Anwendungen Vorsicht geboten, bei denen die Anlaufbelastung hoch ist oder plötzliche Lastschwankungen auftreten. Es muss unter Berücksichtigung der tatsächlichen Betriebsbedingungen geprüft werden, ob der Anlauf und der Lauf stabil erfolgen können.
Für hochpräzise Anwendungen, wie medizinische oder Präzisionsgeräte, werden Motoren mit Encoder empfohlen
Motoren mit Encoder eignen sich für Anwendungen, die eine hochpräzise Positionierung und die Reproduzierbarkeit von Bewegungen erfordern, wie beispielsweise medizinische Geräte, Präzisionsgeräte oder die Robotik. Da der Encoder die Drehposition und die Drehzahl erfasst und eine Korrektur der Abweichung vom Sollwert ermöglicht, ist er vorteilhaft für die präzise Positionierung und den stabilen Betrieb bei niedrigen Drehzahlen.
Beispielsweise ist es bei Analysegeräten oder Präzisionsfördersystemen erforderlich, den Motor wiederholt an derselben Position anzuhalten und Drehzahlschwankungen zu minimieren. Allerdings ist selbst bei medizinischen Geräten oder Präzisionsgeräten ein Encoder nicht immer zwingend erforderlich.
Es ist wichtig, die Stopp- und Drehzahlgenauigkeit sowie die Einsatzumgebung klar zu definieren und das System auszuwählen, das den geforderten Leistungsmerkmalen am besten entspricht.
Wenn ein Betrieb bei niedrigen Drehzahlen oder ein Anlaufen unter hoher Last erforderlich ist, muss den Anlaufbedingungen Vorrang eingeräumt werden
Wenn ein Betrieb bei niedrigen Drehzahlen oder ein Anlaufen unter hoher Last erforderlich ist, muss besonderes Augenmerk auf die Methode zur Erfassung der Rotorposition und auf die Regelungsleistung während des Anlaufs gelegt werden. Bei der sensorlosen Regelung, die die Gegen-EMK nutzt, ist es nicht möglich, diese Kraft während des Stillstands zu erfassen, weshalb eine Anlaufsteuerung erforderlich ist, die beispielsweise die Stromzufuhr in einer vorgegebenen Reihenfolge schaltet.
Zudem neigt die Positionsschätzung im niedrigen Drehzahlbereich zur Instabilität, was je nach Lastbedingungen zu Fehlern beim Anlaufen führen kann. Motoren mit Encoder sind eine sehr gute Option, da sie die Nutzung von Positionsdaten für die Regelung ermöglichen.
Allerdings variiert die Anlaufleistung je nach Encoder-Typ und Regelverfahren des Umrichters. Diese Aspekte müssen unter Berücksichtigung des erforderlichen Drehmoments, der Anlaufzeit und der Lastbedingungen bewertet werden.
Bei der Auswahl des Regelverfahrens müssen zunächst die technischen Anforderungen definiert werden
Bevor man sich für eine sensorlose Steuerung oder einen Motor mit Encoder entscheidet, ist es wichtig, die erforderlichen Spezifikationen der Anlage festzulegen. Die wichtigsten Punkte, die dabei zu prüfen sind, lauten wie folgt:
Zu prüfende Aspekte | Zu prüfende Hauptinhalte |
Regelgenauigkeit | Positioniergenauigkeit, Geschwindigkeitsgenauigkeit, Stoppgenauigkeit |
Betriebsbedingungen | Mindest- und Höchstdrehzahl, Anlaufbelastung, erforderliches Drehmoment |
Lastmerkmale | Lastschwankungen, Beschleunigungs- und Verzögerungszeiten, Trägheitsmoment der Last |
Einbaubedingungen | Einsatzumgebung, Einbauraum, Einschränkungen bei der Verkabelung |
Kosten | Installationskosten für Motoren, Steuerungen usw. |
Wenn der Schwerpunkt des Betriebs auf kontinuierlicher Drehung liegt, wäre eine sensorlose Regelung am besten geeignet; wenn hingegen eine hochpräzise Positionierung oder ein Betrieb bei niedrigen Drehzahlen erforderlich ist, wären Motoren mit Encoder eine gute Wahl. Eine Entscheidung darf jedoch nicht allein auf der Grundlage der Motorleistung getroffen werden. Es ist eine Bewertung erforderlich, die den Regler, die Regelungsmethode und die Lastbedingungen einbezieht.
Wenn mehrere Anforderungen gleichzeitig gelten, ist es sinnvoll, sich technisch mit dem Hersteller abzustimmen. Durch die Angabe der erforderlichen Leistungsmerkmale und Einsatzbedingungen lässt sich leichter vermeiden, dass die Spezifikationen überdimensioniert sind oder die Leistung nicht ausreicht.
Zusammenfassung
Die sensorlose Regelung ermöglicht den Verzicht auf Positionssensoren, was zu einer Reduzierung der Bauteilanzahl und der Kosten führt und sich daher für Anwendungen im Dauerbetrieb wie Ventilatoren oder Pumpen eignet. Motoren mit Encoder ermöglichen die Erfassung von Position und Drehzahl und sind eine sehr gute Wahl für Anwendungen, die eine hochpräzise Positionierung und einen stabilen Betrieb bei niedrigen Drehzahlen erfordern.
Bei der Auswahl einer Steuerungsmethode müssen nicht nur Genauigkeit, Anlaufverhalten und Kosten berücksichtigt werden, sondern auch das Ausfallrisiko, das sich aus der Konfiguration der Komponenten und der Zuverlässigkeit der Steuerung ergibt. Erfassen Sie die technischen Anforderungen der Anlage und bewerten Sie die Situation ganzheitlich, einschließlich Motor und Steuerung.
Bei Takiron CI bieten wir Beratung bei der Auswahl von Motoren entsprechend der Anwendung und den erforderlichen Leistungsmerkmalen an. Sollten Sie Fragen zur Bewertung der Steuerungsmethoden oder der Motorspezifikationen haben, zögern Sie bitte nicht, sich mit uns in Verbindung zu setzen.
Produktinformationen und Kontakt
Ausführliche Informationen zu den Mikromotoren von C.I. Takiron finden Sie auf der folgenden Website.
- Produktseite: https://cik-ele.com/
- Kernlose Motoren: https://cik-ele.com/products/list/coreless_motor/
- Bürstenloser Motor: https://cik-ele.com/products/list/brushless_motor/
- Getriebemotoren: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Sollten Sie bei der Auswahl von Kleinmotoren für Ihre Produktentwicklung auf Schwierigkeiten stoßen, können Sie sich gerne über das Kontaktformular an uns wenden. Unsere technischen Berater werden Ihre Anwendungszwecke und Anforderungen mit Ihnen besprechen und Ihnen die optimale Lösung vorschlagen.
- Kontakt: https://cik-ele.com/contact/
- Kontakt: https://cik-ele.com/contact/