Lorsqu’il s’agit de choisir un mode de commande pour un moteur sans balais, certains concepteurs peuvent se demander s’il vaut mieux opter pour une commande sans capteur ou pour un moteur équipé d’un codeur. La commande sans capteur permet de se passer de capteur de position, ce qui la rend adaptée à la miniaturisation et à la réduction des coûts.
Toutefois, l’estimation de la position peut s’avérer difficile lors d’un fonctionnement à basse vitesse ou au démarrage. Les moteurs équipés d’un codeur sont adaptés à un contrôle de position et de vitesse de haute précision, mais il convient de noter qu’ils ont tendance à comporter davantage de composants et à être plus coûteux.
Dans cet article, nous comparons le fonctionnement et les différences entre ces deux méthodes et expliquons comment choisir le mode de commande le mieux adapté à l’application, en tenant compte de critères tels que la précision de commande, les performances au démarrage, la fiabilité et le coût.
| Sous la supervision du groupe commercial des composants électroniques de C.I. TAKIRON Corporation Nous supervisons la rédaction de cet article en nous appuyant sur les compétences techniques de pointe et l’expertise acquises depuis notre création en 1919 en tant qu’entreprise leader dans le domaine de la transformation des matières plastiques.Au sein de notre département, nous analysons en permanence les tendances du marché et les dernières technologies relatives aux micromoteurs ultra-compacts et de haute précision, et nous nous attachons à fournir des informations à forte valeur ajoutée aux concepteurs et développeurs. En tant qu’équipe d’experts maîtrisant parfaitement les caractéristiques des produits, nous vous accompagnons dans la résolution de vos défis et dans l’innovation technologique grâce à la diffusion de contenus précis et concrets. |
La détection de la position du rotor est essentielle pour la commande des moteurs sans balais
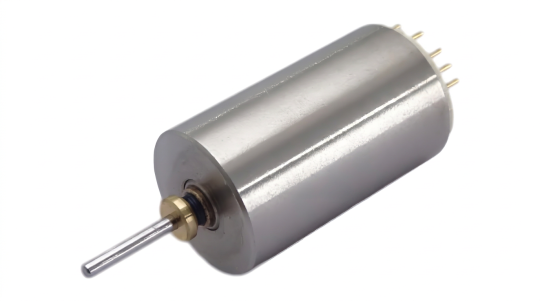
Pour assurer un fonctionnement stable d’un moteur sans balais, il est essentiel de déterminer avec précision la position du rotor. Les moteurs sans balais ne utilisent ni balais ni commutateur ; leur mécanisme repose sur la commutation électronique du moment où le pilote envoie le courant.
Si la position du rotor n’est pas correctement déterminée, cela peut entraîner une baisse du couple ou des problèmes de démarrage. Il existe deux méthodes pour déterminer la position du rotor : la détection directe à l’aide de capteurs à effet Hall ou de codeurs, et la commande sans capteur, qui estime la position à partir d’informations telles que la tension et le courant.
Il existe d’ailleurs plusieurs types de capteurs de position, et un moteur équipé d’un capteur n’est pas nécessairement doté d’un codeur. Lors du choix du mode de commande, il est important de prendre en compte non seulement la précision de la position et de la vitesse, mais aussi l’équilibre entre les conditions de démarrage et le coût.
La commande sans capteur estime la position du rotor à partir d’informations électriques
La commande sans capteur est un procédé qui estime la position du rotor à partir de la tension et du courant du moteur, sans utiliser de capteur de position tel qu’un codeur. Si elle permet de réduire facilement le nombre de composants et les coûts, ses performances de commande peuvent toutefois être limitées en fonction de la vitesse de rotation et des conditions de charge.
Nous allons ici expliquer le fonctionnement de base, les avantages et les points à prendre en compte concernant la commande sans capteur.
Estimation de la position du rotor à l’aide de la force contre-électromotrice
Dans le contrôle sans capteur, on utilise notamment la force contre-électromotrice générée par la rotation du moteur pour estimer la position du rotor et la vitesse de rotation. La force contre-électromotrice est une tension qui apparaît lors de la rotation du moteur et qui agit dans le sens opposé à la tension d’alimentation.
L’une des méthodes les plus courantes consiste à détecter le passage à zéro de la force contre-électromotrice. Ce mécanisme consiste à surveiller la tension des phases non alimentées et à estimer la position du rotor à partir du moment où celle-ci croise une tension de référence.
Sur la base des résultats de cette estimation, on commute la phase sous tension et le moment de commutation afin de maintenir la rotation. Il existe également des méthodes qui estiment la position en traitant mathématiquement les informations de tension et de courant, ce qui permet de choisir la méthode la mieux adaptée aux performances de contrôle recherchées.
La commande sans capteur permet de réduire facilement le nombre de composants et les coûts
L’un des principaux avantages de la commande sans capteur réside dans le fait que, en supprimant les capteurs de position, il est facile de réduire le nombre de composants et les coûts matériels. Il n’est pas nécessaire d’intégrer des codeurs ou des capteurs à effet Hall, ce qui permet également de réduire le câblage, les connecteurs et les pièces de fixation destinés aux capteurs de position.
L’espace d’installation pouvant être réduit, cela favorise également la miniaturisation et l’allègement de l’équipement. De plus, la diminution du nombre de capteurs et de câbles permet de limiter les causes de défaillance physiques telles que les ruptures de câble ou les mauvais contacts.
C’est notamment dans les applications à rotation continue ne nécessitant pas de positionnement de haute précision, telles que les ventilateurs, les pompes ou les soufflantes, que l’on peut facilement tirer parti de cet avantage de simplification de la configuration.
L’estimation de la position devient difficile à basse vitesse et au démarrage
Dans le cas d’une commande sans capteur utilisant la force contre-électromotrice, il convient de noter que l’estimation de la position du rotor devient difficile en fonctionnement à basse vitesse ou au démarrage. La force contre-électromotrice étant générée par la rotation du moteur, elle ne peut en principe pas être détectée à l’arrêt.
C’est pourquoi, au démarrage, une commande de démarrage est nécessaire, consistant notamment à mettre le moteur sous tension selon un ordre défini afin de faire tourner le rotor. De plus, à basse vitesse, la force contre-électromotrice diminue, ce qui peut entraîner une baisse de la précision de l’estimation de la position due au bruit électrique ou aux variations de charge.
Pour les applications nécessitant un démarrage avec une charge importante, un fonctionnement stable à très basse vitesse ou un positionnement précis, il est important d’envisager également l’utilisation de moteurs équipés d’un codeur.
Les moteurs équipés d’un codeur détectent et contrôlent la position et la vitesse

Les moteurs équipés d’un codeur se caractérisent par leur capacité à détecter la position angulaire et la vitesse de rotation, et à utiliser ces informations pour la commande. Comme ils permettent de contrôler le moteur tout en suivant son état de fonctionnement réel, ils conviennent particulièrement aux applications exigeant un positionnement précis et un fonctionnement stable à basse vitesse.
Nous allons ici expliquer le fonctionnement et les avantages des codeurs, ainsi que les enjeux à prendre en compte lors de leur mise en œuvre.
Détecter la position de rotation à l’aide d’un codeur et l’utiliser pour le contrôle de la vitesse
Un moteur équipé d’un codeur détecte la position et l’angle de rotation de l’arbre du moteur, ce qui permet également de déterminer la vitesse et le sens de rotation. Les informations détectées sont transmises au variateur ou au contrôleur et utilisées dans le cadre d’une commande par rétroaction afin de corriger l’écart par rapport à la valeur de consigne.
Il existe deux types d’encodeurs : les encodeurs incrémentaux, qui transmettent l’angle de rotation sous forme de signaux d’impulsions, et les encodeurs absolus, capables de détecter la position absolue. Les encodeurs incrémentaux sont adaptés au contrôle de la vitesse et à la gestion des déplacements, tandis que les encodeurs absolus sont particulièrement utiles dans les applications où l’on souhaite simplifier la gestion de la position après un redémarrage ou le retour à l’origine.
Il est important de choisir le type approprié en fonction de la précision de positionnement requise et de la nécessité ou non d’un retour à l’origine.
Adapté à la commande à basse vitesse et au positionnement de haute précision
Les moteurs équipés d’un codeur sont adaptés à un fonctionnement stable à basse vitesse et à un positionnement de haute précision. Comme ils permettent d’obtenir des informations de position même à faible vitesse de rotation, ils permettent une commande adaptée aux conditions réelles de fonctionnement.
Par exemple, les systèmes de transport de précision et les robots exigent un déplacement précis vers la position cible et une limitation des variations de vitesse. Le recours à une commande par rétroaction via un codeur facilite les corrections en fonction des variations de charge et des accélérations/décélérations.
De plus, comme ils permettent de surveiller les informations de position, ils sont efficaces pour détecter les anomalies de fonctionnement. Ils constituent également un choix de premier ordre pour les applications nécessitant une grande précision et une reproductibilité élevée, telles que les appareils médicaux ou les appareils d’analyse.
Nombre de composants et coûts souvent plus élevés
Si les moteurs équipés d’un codeur sont adaptés à un contrôle de haute précision, il convient toutefois de noter qu’ils entraînent généralement une augmentation du nombre de composants et des coûts par rapport à la commande sans capteur. Outre le codeur lui-même, des câbles de signal, des connecteurs et des circuits de commande adaptés sont nécessaires, ce qui augmente l’espace d’installation et les travaux de câblage.
Il faut également tenir compte des risques de rupture de câble, de mauvais contact ou de détection erronée due au bruit électrique. Choisir un codeur dont la résolution est plus élevée que nécessaire peut entraîner une augmentation des coûts et des spécifications excessives.
Il est important de définir clairement les exigences en matière de précision d’arrêt et de vitesse, l’environnement d’utilisation et la nécessité ou non d’un retour à l’origine, puis de choisir des spécifications répondant aux performances requises.
Comparaison entre la commande sans capteur et les moteurs équipés d’un codeur
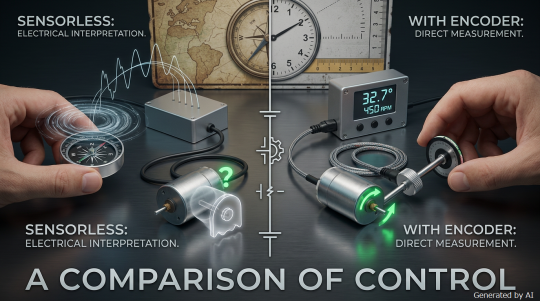
La commande sans capteur et le moteur équipé d’un codeur présentent des différences en termes de précision de commande, de performances de démarrage et de coût. Le choix de la solution la plus adaptée dépendant de l’application de l’équipement et des performances requises, il est important de bien comprendre les caractéristiques de chacune.
Le tableau ci-dessous présente les principales différences entre ces deux méthodes.
| Critères de comparaison | Commande sans capteur | Moteur équipé d’un codeur |
| Précision de commande | Sensible aux conditions d’utilisation | Convient à une commande de haute précision |
| Performances à basse vitesse et au démarrage | Contraintes en matière d’estimation de position | Facilité d’utilisation des informations de position |
| Positionnement | Généralement peu adapté | Convient au positionnement de précision |
| Coût et nombre de composants | Facile à réduire | Sujet à la prolifération |
| Miniaturisation et câblage | Facile à miniaturiser et nécessitant peu de câblage | Nécessite des capteurs et des câbles de signalisation |
| Principales applications | Ventilateurs, pompes, soufflantes | Robots, appareils médicaux, équipements de précision |
*Il s’agit d’une tendance générale ; les performances réelles varient en fonction du mode de commande et des spécifications du produit.
Si l’on privilégie la précision et les performances à basse vitesse, les moteurs équipés d’un codeur constituent un choix judicieux ; si l’on privilégie le coût et la simplicité de la configuration, la commande sans capteur est à privilégier. Par ailleurs, la fiabilité doit être évaluée en distinguant le risque de défaillance lié au nombre de composants de la fiabilité de la commande.
Nous expliquons ci-après en détail les différences entre ces deux modes de fonctionnement du point de vue des performances de commande, du coût et de la fiabilité.
Les moteurs équipés d’un codeur sont avantageux pour un positionnement de haute précision et une commande à basse vitesse
Les moteurs équipés d’un codeur sont avantageux lorsque l’on recherche un positionnement de haute précision ou un fonctionnement stable à basse vitesse. Comme ils permettent de détecter la position de rotation et d’obtenir des informations sur la vitesse, il est plus facile d’effectuer des corrections en fonction des variations de charge et d’assurer un contrôle précis de la vitesse.
Dans le cas de la commande sans capteur, qui utilise la force contre-électromotrice, il est impossible d’obtenir des informations de position à partir de cette force lors de l’arrêt, ce qui pose un problème car la précision des estimations a tendance à diminuer, même à basse vitesse. Toutefois, même avec un codeur, les informations de position disponibles au démarrage varient en fonction du mode de détection.
En particulier, lorsqu’il est nécessaire de connaître la position absolue dès le démarrage, il est important d’envisager l’adoption d’un système de type absolu et de choisir un mode adapté à la plage de vitesse utilisée et aux conditions de démarrage.
La commande sans capteur présente des avantages en termes de coût, de nombre de composants et de facteurs de défaillance
Si l’on souhaite réduire les coûts, le nombre de composants et les causes physiques de défaillance, la commande sans capteur présente des avantages. Comme elle permet de se passer de capteurs de position, de câblage de signaux et de connecteurs, elle conduit à une simplification de la configuration et à une réduction de l’encombrement.
Les moteurs équipés d’un codeur nécessitent un câblage et des composants de connexion supplémentaires, ce qui augmente le nombre de points à vérifier lors de la conception, notamment les mesures à prendre contre les ruptures de câble, les mauvais contacts et le bruit électrique. Cependant, un nombre réduit de composants ne garantit pas nécessairement une fiabilité élevée.
Les moteurs équipés d’un codeur présentent l’avantage de permettre la détection de la position et de la vitesse réelles, ce qui facilite la compréhension de l’état de contrôle. Il est important de distinguer le risque de défaillance physique de la fiabilité du contrôle et de procéder à une évaluation en fonction de l’application.
Choisir le mode de commande en fonction de l’application et des performances requises
Lors du choix d’un mode de commande de moteur, il est essentiel de prendre en compte l’application et les conditions de fonctionnement de l’équipement. Les modes adaptés diffèrent selon qu’il s’agit d’une application axée sur la rotation continue ou d’une application nécessitant un positionnement de haute précision ou un fonctionnement à basse vitesse.
Nous allons ici expliquer comment choisir le mode de commande en distinguant trois catégories : les ventilateurs et pompes, les appareils médicaux et équipements de précision, ainsi que les démarrages à faible vitesse et à forte charge.
Commande sans capteur pour les applications à rotation continue telles que les ventilateurs et les pompes
La commande sans capteur est adaptée aux applications impliquant un fonctionnement continu à une vitesse supérieure à une certaine valeur, telles que les ventilateurs, les pompes et les soufflantes. En effet, lorsqu’un positionnement de haute précision ou un fonctionnement à très basse vitesse n’est pas nécessaire, il est facile de tirer parti de l’avantage que représente la suppression du capteur de position.
La suppression du capteur proprement dit, du câblage et des connecteurs permet également de réduire la taille de l’équipement et de diminuer son coût. C’est notamment un choix judicieux pour les équipements dans lesquels le moteur doit être intégré dans un espace restreint.
Il convient toutefois de faire preuve de prudence lorsque la charge au démarrage est importante ou en cas de variations brusques de la charge. Il est recommandé de vérifier, en tenant compte des conditions de fonctionnement réelles, si le démarrage et la rotation peuvent s’effectuer de manière stable.
Pour les applications de haute précision, telles que les appareils médicaux ou les équipements de précision, optez pour un moteur équipé d’un codeur
Les moteurs équipés d’un codeur sont adaptés aux applications exigeant un positionnement de haute précision et une reproductibilité des mouvements, telles que les appareils médicaux, les équipements de précision ou la robotique. Le codeur détectant la position angulaire et la vitesse de rotation, il permet de corriger l’écart par rapport à la valeur cible, ce qui est avantageux pour un positionnement fin et un fonctionnement stable à basse vitesse.
Par exemple, dans les appareils d’analyse ou les systèmes de transport de précision, il est nécessaire de s’arrêter de manière répétée à la même position et de limiter les variations de vitesse. Toutefois, même pour les appareils médicaux ou les équipements de précision, un codeur n’est pas toujours indispensable.
Il est important de définir clairement la précision d’arrêt, la précision de vitesse et l’environnement d’utilisation, puis de choisir le système adapté aux performances requises.
Si un fonctionnement à basse vitesse ou un démarrage sous forte charge est nécessaire, privilégiez les conditions de démarrage
Lorsque le fonctionnement à basse vitesse ou un démarrage sous forte charge est requis, il est nécessaire de privilégier la méthode de détection de la position du rotor et les performances de contrôle au démarrage. Dans le cas d’une commande sans capteur utilisant la force contre-électromotrice, celle-ci ne pouvant être détectée à l’arrêt, une commande de démarrage, telle qu’une mise sous tension selon un ordre défini, est nécessaire.
De plus, à basse vitesse, l’estimation de la position a tendance à devenir instable, ce qui peut entraîner des problèmes de démarrage selon les conditions de charge. Les moteurs équipés d’un codeur constituent un choix pertinent, car les informations de position peuvent être utilisées pour la commande.
Toutefois, les performances de démarrage varient en fonction du type de codeur et du mode de commande du variateur. Il convient donc de procéder à une évaluation tenant compte du couple requis, du temps de démarrage et des conditions de charge.
Avant de choisir un mode de commande, définissez clairement les spécifications requises
Avant de décider s’il faut opter pour une commande sans capteur ou un moteur équipé d’un codeur, il est important de définir les spécifications requises pour l’équipement. Les points principaux à vérifier sont les suivants :
| Éléments à vérifier | Principaux éléments à vérifier |
| Précision de commande | Précision de positionnement, précision de vitesse, précision d’arrêt |
| Conditions de fonctionnement | Vitesse minimale et maximale, charge au démarrage, couple requis |
| Caractéristiques de la charge | Variations de charge, temps d’accélération et de décélération, moment d’inertie de la charge |
| Conditions d’installation | Environnement d’utilisation, espace d’installation, contraintes de câblage |
| Coût | Coûts d’acquisition du moteur, du variateur, etc. |
Si l’application repose principalement sur un fonctionnement en rotation continue, une commande sans capteur sera privilégiée ; si un positionnement de haute précision ou un fonctionnement à basse vitesse est nécessaire, un moteur équipé d’un codeur sera à envisager. Toutefois, le choix ne peut se fonder uniquement sur les performances du moteur lui-même. Une évaluation tenant compte du variateur, du mode de commande et des conditions de charge est nécessaire.
Lorsque plusieurs exigences se recoupent, il peut être utile de consulter le fabricant pour obtenir des conseils techniques. En communiquant les performances requises et les conditions d’utilisation, il est plus facile d’éviter les surdimensionnements ou les insuffisances de performances.
Conclusion
La commande sans capteur permet de se passer de capteur de position, ce qui facilite la réduction du nombre de composants et des coûts ; elle est donc adaptée aux applications de rotation continue telles que les ventilateurs ou les pompes. Les moteurs équipés d’un codeur permettent de détecter la position et la vitesse ; ils constituent un choix de premier ordre pour les applications exigeant un positionnement de haute précision ou un fonctionnement stable à basse vitesse.
Lors du choix d’un mode de commande, il est nécessaire de prendre en compte non seulement la précision, les performances au démarrage et le coût, mais également les risques de panne liés à la composition des composants ainsi que la fiabilité de la commande. Il convient de clarifier les spécifications requises pour l’équipement et de procéder à une évaluation globale, en tenant compte notamment du moteur et du variateur.
Chez Takiron CI, nous vous accompagnons dans le choix d’un moteur adapté à votre application et aux performances requises. Si vous rencontrez des difficultés pour déterminer le mode de commande ou les spécifications du moteur, n’hésitez pas à nous contacter.
Informations sur les produits et demandes de renseignements
Pour plus d’informations sur les micromoteurs de C.I. Takiron, veuillez consulter le site Web suivant.
- Site du produit : https://cik-ele.com/
- Moteurs sans noyau : https://cik-ele.com/products/list/coreless_motor/
- Moteurs sans balais: https://cik-ele.com/products/list/brushless_motor/
- Moteurs à engrenages : https://cik-ele.com/products/list/gearhead/
- Codeur: https://cik-ele.com/products/list/encoder/
Si vous rencontrez des difficultés pour choisir un petit moteur dans le cadre du développement de vos produits, n’hésitez pas à nous contacter via le formulaire de contact. Nos techniciens vous écouteront pour comprendre votre application et vos exigences, puis vous proposeront la solution la mieux adaptée.
- Contact : https://cik-ele.com/contact/