Los motores industriales se utilizan como fuente de accionamiento en una amplia gama de equipos, como sistemas de transporte, robots y equipos médicos. Sin embargo, existe una gran variedad de tipos —como los motores de corriente continua, los de corriente alterna y los sin escobillas—, por lo que no son pocos los responsables de diseño y aprovisionamiento que se preguntan: «¿Cómo elegir el motor adecuado para cada aplicación?».
Si se elige un motor inadecuado, es posible que no se consiga el par o la velocidad de rotación necesarios, lo que podría provocar una disminución del rendimiento del equipo y un aumento de los costes. Para elegir el producto adecuado, es importante comprender las características de cada tipo y comparar de forma global aspectos como la potencia, el tamaño, la durabilidad y las prestaciones de control.
En este artículo, se resumen los principales tipos y características de los motores industriales, y se explican los puntos que hay que tener en cuenta a la hora de seleccionarlos, así como cómo elegirlos en función de su aplicación.
| Supervisado por: Grupo de Ventas de Componentes Electrónicos de C.I. Takiron. Supervisamos este artículo basándonos en la avanzada tecnología y los conocimientos que hemos acumulado desde nuestra fundación en 1919 como empresa líder en el sector del procesamiento de plásticos.En nuestro departamento, analizamos constantemente las tendencias del mercado y las últimas tecnologías en materia de micromotores ultracompactos y de alta precisión, y nos centramos en ofrecer información de gran valor añadido a los diseñadores y desarrolladores. Como equipo de expertos que conoce a la perfección las características de los productos, te ayudamos a resolver tus retos y a innovar tecnológicamente a través de contenidos precisos y prácticos. |
Los motores industriales deben seleccionarse en función de su uso y de las prestaciones requeridas.
A la hora de elegir un motor industrial, es importante definir claramente la finalidad del equipo y las prestaciones requeridas. Se utilizan en una amplia gama de sectores, como maquinaria industrial, equipos de automatización industrial, sistemas de transporte, robots y equipos médicos, pero la velocidad de rotación, el par, la precisión de posicionamiento y el tiempo de funcionamiento necesarios varían en función de la aplicación.
Por ejemplo, en las cintas transportadoras se requiere una rotación estable y la capacidad de funcionar de forma continua, mientras que en las articulaciones de los robots se exige un control de posición de alta precisión. A la hora de seleccionarlos, conviene comprobar principalmente los siguientes aspectos.
Clasificación | Principales aspectos a comprobar | Objetivo de la comprobación |
Condiciones de funcionamiento | Velocidad de rotación, par y precisión de posicionamiento | Determinar las prestaciones de accionamiento necesarias |
Condiciones de funcionamiento | Aceleración y desaceleración, tiempo de funcionamiento y variaciones de carga | Determinar las prestaciones necesarias para el funcionamiento |
Condiciones de instalación | Espacio de montaje, tensión de alimentación y entorno de uso | Comprobar la integración en el equipo y el funcionamiento estable |
El hecho de que un motor tenga una potencia elevada no significa necesariamente que sea adecuado para un equipo concreto. Es importante comparar los tipos y las especificaciones tras comprobar que cumplen con el par y la velocidad de rotación necesarios y que se adaptan a las condiciones de funcionamiento.
Los cinco tipos principales de motores industriales y sus características
Entre los motores industriales se encuentran los motores de corriente continua (CC), los de corriente alterna (CA), los motores sin escobillas, los motores paso a paso y los servomotores. Dado que cada uno de ellos presenta diferencias en cuanto al sistema de accionamiento, el método de control y el tipo de funcionamiento para el que están optimizados, es necesario seleccionarlos en función de la aplicación.
A continuación, explicamos las características de estos cinco tipos representativos, sus aplicaciones adecuadas y los aspectos a tener en cuenta a la hora de seleccionarlos.
Motores de corriente continua (CC) y de corriente alterna (CA) | Se utilizan para accionamientos rotativos de uso general
Los motores de corriente continua (CC) funcionan con alimentación de corriente continua, mientras que los motores de corriente alterna (CA) funcionan con alimentación de corriente alterna. Ambos se utilizan en una amplia gama de equipos industriales, pero sus características y aplicaciones adecuadas difieren.
Los motores de CC con escobillas permiten ajustar fácilmente la velocidad de rotación mediante la tensión, por lo que son adecuados para equipos pequeños y sistemas de accionamiento sencillos. Sin embargo, debido a su estructura, en la que las escobillas entran en contacto con el colector, su vida útil está limitada por el desgaste. A la hora de seleccionarlos, hay que tener en cuenta también las necesidades de mantenimiento y el ruido eléctrico.
Los motores de CA son adecuados para aplicaciones que requieren un funcionamiento continuo o una gran potencia, como bombas, ventiladores o cintas transportadoras. Deben seleccionarse en función de la velocidad de rotación necesaria, las condiciones de carga y el método de funcionamiento.
Motores sin escobillas | Adecuados para aplicaciones que requieren alta eficiencia y larga vida útil
Los motores sin escobillas son adecuados para equipos industriales que requieren un accionamiento de alta eficiencia y larga vida útil. Se caracterizan por una estructura que no utiliza escobillas ni colector, sino que el controlador conmuta la corriente electrónicamente para provocar el giro.
Al no producirse desgaste de las escobillas, se reduce la carga de mantenimiento asociada a su sustitución. Además, gracias a su diseño que minimiza las pérdidas, es fácil lograr una alta eficiencia y una baja generación de calor, y como se adapta fácilmente a tamaños reducidos, se utilizan en equipos médicos, robots y aparatos de precisión, entre otros.
No obstante, para su accionamiento se necesita un controlador compatible. A la hora de seleccionarlos, compruebe no solo el rendimiento del motor en sí, sino también el rango de velocidad de rotación, la precisión de control, las especificaciones de la fuente de alimentación y el espacio de instalación.
Motores paso a paso y servomotores | Idoneos para el posicionamiento y el control de precisión
En los dispositivos que requieren posicionamiento, los motores paso a paso y los servomotores son opciones a tener en cuenta. El tipo más adecuado varía en función de la precisión, la velocidad y las condiciones de carga requeridas.
Los motores paso a paso giran en ángulos fijos en respuesta a señales de impulsos, lo que permite el posicionamiento con una configuración relativamente sencilla. Sin embargo, si la carga o la aceleración son demasiado elevadas, existe el riesgo de que se produzca una «pérdida de sincronización», es decir, que el motor no gire según las instrucciones.
Los servomotores controlan la rotación basándose en la información de posición y velocidad detectada por dispositivos como los codificadores. Son adecuados para un posicionamiento de alta precisión y una respuesta rápida, pero es importante tener en cuenta también el coste de los equipos periféricos y de los ajustes a la hora de seleccionarlos.
Comparación de las diferencias entre cinco tipos de motores industriales
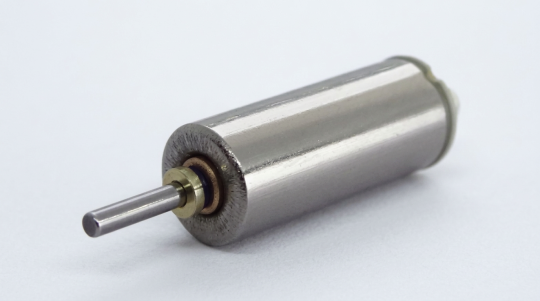
Los motores industriales se diferencian en aspectos como el par, el número de revoluciones, la potencia, las prestaciones de control y la durabilidad. Para elegir el producto más adecuado para cada aplicación, consultemos la tabla comparativa en la que se recogen las características de los cinco tipos más habituales.
Cabe señalar que la clasificación entre motores de corriente continua (CC) y de corriente alterna (CA) se basa en el tipo de alimentación, por lo que los criterios de clasificación difieren de los de, por ejemplo, los motores sin escobillas. En la tabla comparativa se toma como ejemplo representativo de los motores de corriente continua el motor de corriente continua con escobillas.
| Tipos | Características principales | Control y posicionamiento | Características de mantenimiento | Aplicaciones principales |
Motor de corriente continua con escobillas | Tamaño reducido y fácil regulación de la velocidad | Control de velocidad sencillo | Hay que prestar atención al desgaste de las escobillas | Equipos pequeños y accionamientos sencillos |
Motor de CA (motor de inducción, etc.) | Apto para funcionamiento continuo y alta potencia | También permite el control de velocidad | No requiere sustitución de escobillas | Bombas, ventiladores y sistemas de transporte |
Motor sin escobillas | Alta eficiencia y larga vida útil | Permite un control preciso de la velocidad | No requiere sustitución de escobillas | Equipos industriales y médicos |
Motor paso a paso | Gira en incrementos angulares fijos | Posicionamiento sencillo | No requiere sustitución de escobillas | Posicionamiento y accionamiento a baja velocidad |
Servomotor | Respuesta rápida y alta precisión | Control de posición y velocidad de alta precisión | Depende de la configuración | Máquinas herramienta y robots |
Si se da prioridad al funcionamiento continuo, las opciones más adecuadas son los motores de CA o los motores sin escobillas; para un posicionamiento relativamente sencillo, los motores paso a paso son una buena opción. Para aplicaciones que requieran un posicionamiento de alta velocidad y precisión, los servomotores son los más adecuados.
No obstante, incluso dentro de un mismo tipo, el rendimiento varía en función de la potencia nominal, la velocidad de rotación, la presencia o ausencia de reductor y el método de control. Una vez reducidas las opciones, conviene comprobar las especificaciones de cada producto teniendo en cuenta el par, la precisión, el tiempo de funcionamiento y el entorno de uso necesarios para el equipo.
Aspectos a tener en cuenta a la hora de elegir un motor industrial
Una vez que hayas reducido las opciones de tipos de motores, el siguiente paso es comprobar las prestaciones y las condiciones de uso que requiere el equipo. Además de la relación entre par, velocidad de rotación y potencia, es importante comparar el espacio de instalación, las prestaciones de control y el coste, entre otros aspectos, para elegir el producto que se ajuste a las especificaciones requeridas.
A continuación, explicamos los puntos principales que debes tener en cuenta a la hora de seleccionar un motor.
Comprobar el par, la velocidad de rotación y la potencia
A la hora de elegir un motor industrial, es importante comprobar la relación entre el par, la velocidad de rotación y la potencia. El par es la fuerza que hace girar el eje, la velocidad de rotación indica el número de revoluciones por minuto y la potencia es proporcional al producto de ambos.
La unidad de par es el N·m (newton-metro), aunque en motores pequeños también se utiliza el mN·m (milinewton-metro), que equivale a una milésima parte de 1 N·m. Hay que tener en cuenta que, en el arranque y durante la aceleración, puede ser necesario un par mayor que cuando se funciona a velocidad constante.
El par necesario debe calcularse teniendo en cuenta la fuerza necesaria para mover la carga y la fuerza necesaria para la aceleración, y dejando un margen de seguridad. Además, si se necesita un par elevado a baja velocidad, los motorreductores son una de las opciones a considerar.
No hay que basarse únicamente en la potencia de salida, sino que es importante comprobar si se puede garantizar un par suficiente a la velocidad de rotación necesaria.
Comprobar el tamaño, la durabilidad y el entorno de uso
En el caso de los motores industriales, es necesario seleccionar un producto adecuado al espacio de instalación, a las condiciones de funcionamiento y al entorno de uso. Si se utiliza un motor con reductor, hay que comprobar las dimensiones totales del conjunto formado por el motor y el reductor.
También es importante tener en cuenta el espacio de instalación necesario para los dispositivos periféricos, como los codificadores o los controladores. Cuando se requiera un funcionamiento continuo durante largos periodos de tiempo, también son importantes la potencia nominal, la generación de calor, la vida útil de los componentes y la facilidad de mantenimiento.
Por ejemplo, en los motores de corriente continua con escobillas hay que tener en cuenta el desgaste de estas, mientras que los motores sin escobillas permiten reducir la carga que supone su sustitución. Además, la temperatura ambiente, la humedad, las vibraciones, el polvo y la humedad también influyen en el funcionamiento y la vida útil.
No se debe dar prioridad únicamente al tamaño reducido, sino que hay que elegir unas especificaciones que garanticen el rendimiento y la durabilidad necesarios.
Comprobar el rendimiento de control y el coste
A la hora de seleccionar un motor industrial, es importante comprobar conjuntamente el rendimiento de control necesario y el coste tras la instalación. Hay que determinar si solo se necesita un giro a velocidad constante o si también se requieren cambios de velocidad, funcionamiento en ambos sentidos o un posicionamiento de precisión.
Si se requiere un posicionamiento de alta precisión o una respuesta rápida, es necesario estudiar un sistema de control que incluya codificadores y controladores. Los costes de los equipos periféricos, así como los de configuración y ajuste, varían en función del tipo de motor.
Además, es importante comparar no solo el precio del motor, sino también el consumo eléctrico y los costes de mantenimiento y sustitución. Evite un rendimiento superior al necesario y elija teniendo en cuenta el equilibrio entre los costes a largo plazo y el rendimiento requerido.
Cómo elegir un motor industrial en función de la aplicación y el rendimiento requerido
Los motores adecuados varían según se trate de equipos en los que prima el funcionamiento continuo o de aquellos que requieren un posicionamiento de alta precisión. Asimismo, cuando se da prioridad a la miniaturización o al ahorro energético, es necesario modificar los criterios de selección.
A continuación, analizaremos algunas aplicaciones representativas y explicaremos cómo elegir el motor adecuado en función de las prestaciones requeridas.
Si se requiere funcionamiento continuo o gran potencia, hay que considerar los motores de CA
En aplicaciones como bombas, ventiladores o cintas transportadoras, que exigen un funcionamiento continuo durante largos periodos de tiempo o una gran potencia, los motores de CA son una opción muy recomendable. Funcionan con alimentación de corriente alterna y, dado que muchos de ellos destacan por su robustez y durabilidad, se utilizan ampliamente como fuente de potencia en instalaciones industriales.
Además del funcionamiento a velocidad constante, algunos motores de CA también admiten marcha adelante y atrás, así como control de velocidad. Dependiendo de las condiciones de carga y del método de funcionamiento, conviene comprobar si disponen de reductor o freno.
No obstante, cuando se requiera un posicionamiento de alta precisión o aceleraciones y desaceleraciones rápidas, los motores de inducción generales suelen tener dificultades para satisfacer estas necesidades, por lo que también cabe considerar los motores paso a paso y los servomotores. Es importante realizar la selección teniendo en cuenta las prestaciones de control necesarias y las condiciones de funcionamiento.
Si se da prioridad al posicionamiento, se deben considerar los motores paso a paso y los servomotores
En aplicaciones en las que prima el posicionamiento, se deben utilizar indistintamente motores paso a paso y servomotores en función de la precisión, la velocidad y las condiciones de carga requeridas. Para un posicionamiento relativamente sencillo, son adecuados los motores paso a paso, que giran en ángulos fijos en respuesta a señales de impulsos.
No obstante, hay que tener cuidado, ya que si la carga o la aceleración son demasiado elevadas, existe el riesgo de que se produzca una «pérdida de sincronización» que impida girar según las instrucciones. Cuando se requiere un posicionamiento de alta velocidad y precisión, o se debe hacer frente a variaciones de carga, los servomotores son una opción a tener en cuenta.
Los servomotores pueden controlar su rotación utilizando la información de posición proporcionada por un codificador. A la hora de seleccionarlos, hay que tener en cuenta también los costes de los equipos periféricos y de los ajustes.
Si se busca un motor pequeño, de alta eficiencia y larga vida útil, hay que considerar los motores sin escobillas o los motores sin núcleo
En aplicaciones que requieren miniaturización, ahorro energético y una larga vida útil, como los dispositivos médicos, los equipos de precisión o la robótica, los motores sin escobillas y los motores sin núcleo son opciones muy válidas. Los motores sin escobillas, al no sufrir desgaste de las escobillas, facilitan el mantenimiento y son adecuados para un funcionamiento de alta eficiencia.
Por su parte, los motores sin núcleo, cuyo rotor carece de núcleo de hierro, se caracterizan por tener una parte giratoria ligera y una estructura adecuada para aceleraciones y desaceleraciones rápidas, así como para un diseño compacto y ligero. Dado que los motores sin escobillas se clasifican según el método de rectificación y los motores sin núcleo según la presencia o ausencia de núcleo de hierro, es necesario comprobar su estructura y rendimiento en función de la aplicación.
Compare el par y la velocidad de rotación necesarios, la capacidad de respuesta, el método de control y el coste, entre otros aspectos, y elija el producto que mejor se adapte a los requisitos de rendimiento del equipo.
Resumen
Existen varios tipos de motores industriales, como los motores de corriente continua (CC), los de corriente alterna (CA) y los motores sin escobillas, cada uno con características y aplicaciones adecuadas distintas. A la hora de seleccionarlos, es importante evaluar de forma integral, además del par, la velocidad de rotación y la potencia, aspectos como el tamaño, la durabilidad, el rendimiento de control y el coste.
En particular, en los equipos industriales en los que se exige un tamaño reducido, una alta eficiencia y una larga vida útil, los motores sin escobillas y los motores sin núcleo constituyen opciones muy interesantes. Es importante definir claramente las prestaciones que se exigen al equipo y seleccionar el producto más adecuado para cada aplicación.
En Takiron CI comercializamos motores de tamaño reducido, como motores sin núcleo, motores sin escobillas y motores con reductor. Si tiene alguna duda sobre la selección o las especificaciones de los motores industriales, no dude en ponerse en contacto con nosotros.
Información sobre productos y consultas
Puedes consultar más detalles sobre los micromotores de C.I. Takiron en la siguiente página web.
- Página web del producto: https://cik-ele.com/
- Motores sin núcleo: https://cik-ele.com/products/list/coreless_motor/
- Motores sin escobillas: https://cik-ele.com/products/list/brushless_motor/
- Motorreductor: https://cik-ele.com/products/list/gearhead/
- Codificador: https://cik-ele.com/products/list/encoder/
Si tienes alguna duda a la hora de elegir un motor pequeño para el desarrollo de tus productos, no dudes en ponerte en contacto con nosotros a través del formulario de consulta. Nuestro equipo técnico analizará el uso y los requisitos que necesitas y te propondrá la solución más adecuada.
- Consultas: https://cik-ele.com/contact/