A la hora de elegir un sistema de control para motores sin escobillas, es posible que algunos responsables de diseño se planteen cuál es la opción más adecuada: ¿el control sin sensores o los motores con encoder? El control sin sensores permite prescindir de los sensores de posición, por lo que resulta adecuado para reducir el tamaño y el coste.
Sin embargo, en funcionamiento a baja velocidad o durante el arranque, la estimación de la posición puede resultar difícil. Los motores con encoder son adecuados para un control de posición y velocidad de alta precisión, pero hay que tener en cuenta que suelen aumentar el número de componentes y el coste.
En este artículo compararemos el funcionamiento y las diferencias entre ambos sistemas y explicaremos cómo elegir el sistema de control más adecuado para cada aplicación, teniendo en cuenta aspectos como la precisión de control, el rendimiento de arranque, la fiabilidad y el coste.
| Supervisado por: Grupo de Ventas de Componentes Electrónicos de C.I. Takiron. Supervisamos este artículo basándonos en la avanzada tecnología y los conocimientos que hemos acumulado desde nuestra fundación en 1919 como empresa líder en el sector del procesamiento de plásticos.En nuestro departamento, analizamos constantemente las tendencias del mercado y las últimas tecnologías en materia de micromotores ultracompactos y de alta precisión, y nos centramos en ofrecer información de gran valor añadido a los diseñadores y desarrolladores. Como equipo de expertos que conoce a la perfección las características de los productos, te ayudamos a resolver tus retos y a innovar tecnológicamente a través de contenidos precisos y prácticos. |
En el control de los motores sin escobillas, es fundamental conocer la posición del rotor
Para que un motor sin escobillas gire de forma estable, es fundamental conocer con precisión la posición del rotor. Los motores sin escobillas no utilizan escobillas ni colectores, sino que funcionan mediante un mecanismo que conmuta electrónicamente el momento en que el controlador hace pasar la corriente.
Si no se determina correctamente la posición del rotor, existe el riesgo de que se produzca una disminución del par o problemas de arranque. Existen varios métodos para determinar la posición del rotor: los que la detectan directamente mediante sensores Hall o codificadores, y el control sin sensores, que la estima a partir de información como la tensión o la corriente.
Cabe señalar que existen varios tipos de sensores de posición y que un motor con sensor no tiene por qué estar equipado necesariamente con un codificador. A la hora de seleccionar el método de control, es importante tener en cuenta no solo la precisión de la posición y la velocidad, sino también el equilibrio entre las condiciones de arranque y el coste.
El control sin sensores estima la posición del rotor a partir de información eléctrica
El control sin sensores es un método que estima la posición del rotor a partir de la tensión y la corriente del motor, sin utilizar sensores de posición como los encoders. Si bien permite reducir fácilmente el número de componentes y los costes, en ocasiones pueden surgir limitaciones en el rendimiento del control en función de la velocidad de rotación y las condiciones de carga.
A continuación, explicamos el funcionamiento básico, las ventajas y los aspectos a tener en cuenta del control sin sensores.
Estimación de la posición del rotor mediante la fuerza contraelectromotriz
En el control sin sensores, se utiliza la fuerza contraelectromotriz generada por la rotación del motor para estimar la posición del rotor y la velocidad de rotación. La fuerza contraelectromotriz es una tensión que se genera al girar el motor y que actúa en sentido contrario a la tensión de alimentación.
Un método representativo es la detección del paso por cero de la fuerza contraelectromotriz. Se trata de un mecanismo que supervisa la tensión de las fases que no están energizadas y estima la posición del rotor a partir del momento en que cruza la tensión de referencia.
En función de los resultados de la estimación, se cambia la fase a la que se suministra corriente y el momento de la activación para continuar con la rotación. También existen métodos que estiman la posición mediante el procesamiento matemático de la información de tensión y corriente, lo que permite elegir la opción más adecuada en función del rendimiento de control deseado.
El control sin sensores permite reducir fácilmente el número de componentes y los costes
Una de las principales ventajas del control sin sensores es que, al prescindir de los sensores de posición, resulta más fácil reducir el número de componentes y los costes de hardware. No es necesario incorporar codificadores ni sensores Hall, lo que permite reducir también el cableado, los conectores y los elementos de montaje destinados a los sensores de posición.
Al reducir el espacio de montaje, resulta ventajoso para la miniaturización y la reducción del peso de los equipos. Además, al disminuir el número de sensores y el cableado, se reducen los factores de fallo físico, como las roturas de cable o los malos contactos.
En particular, en aplicaciones de rotación continua que no requieren un posicionamiento de alta precisión, como ventiladores, bombas o sopladores, resulta fácil aprovechar la ventaja de poder simplificar la configuración.
La estimación de la posición resulta más difícil a bajas velocidades y durante el arranque
En el control sin sensores que utiliza la fuerza contraelectromotriz, hay que tener en cuenta que la estimación de la posición del rotor resulta más difícil durante el funcionamiento a baja velocidad y en el arranque. Dado que la fuerza contraelectromotriz se genera por la rotación del motor, básicamente no se puede detectar cuando este está parado.
Por ello, durante el arranque es necesario aplicar la alimentación en un orden determinado y hacer girar el rotor, entre otras medidas de control de arranque. Además, en el rango de bajas velocidades, la fuerza contraelectromotriz disminuye, lo que puede reducir la precisión de la estimación de la posición debido al ruido eléctrico o a las fluctuaciones de la carga.
En aplicaciones que requieran un arranque con cargas elevadas, un funcionamiento estable a velocidades muy bajas o un posicionamiento preciso, es importante considerar también los motores con encoder.
Los motores con encoder detectan y controlan la posición y la velocidad

Los motores con encoder se caracterizan por detectar la posición de rotación y la velocidad, y por poder utilizar esa información para el control. Dado que permiten controlar el motor conociendo su estado de funcionamiento real, son adecuados para aplicaciones que requieren un posicionamiento preciso y un funcionamiento estable a baja velocidad.
A continuación, explicamos el funcionamiento y las ventajas del encoder, así como los aspectos que hay que tener en cuenta a la hora de implantarlo.
Detección de la posición de rotación mediante el codificador y su aplicación al control de la velocidad
Los motores con encoder son dispositivos que detectan la posición y el ángulo de giro del eje del motor, lo que permite conocer la velocidad y la dirección de giro. La información detectada se envía al controlador o al variador y se utiliza en un sistema de control por retroalimentación para corregir la desviación respecto al valor objetivo.
Existen dos tipos de encoders: los incrementales, que emiten la cantidad de rotación en forma de señales de impulsos, y los absolutos, que permiten detectar la posición absoluta. Los incrementales son adecuados para el control de velocidad y la gestión de la distancia recorrida, mientras que los absolutos resultan especialmente útiles en aplicaciones en las que se desea simplificar la gestión de la posición tras el reinicio de la alimentación o el retorno al punto de origen.
Es importante seleccionar el tipo adecuado en función de la precisión de posición necesaria y de si se requiere o no el retorno al punto de origen.
Adecuado para el control a baja velocidad y el posicionamiento de alta precisión
Los motores con encoder son adecuados para un funcionamiento estable a bajas velocidades y para un posicionamiento de alta precisión. Dado que permiten obtener información de posición incluso a bajas velocidades de rotación, es posible realizar un control adaptado al estado real de funcionamiento.
Por ejemplo, en los sistemas de transporte de precisión y en los robots se requiere un desplazamiento preciso hacia la posición objetivo y la supresión de las variaciones de velocidad. Si se utiliza el control de retroalimentación mediante el codificador, resulta más fácil realizar correcciones en función de las variaciones de carga y de las aceleraciones y deceleraciones.
Además, al permitir supervisar la información de posición, resulta eficaz para la detección de anomalías en el funcionamiento. También constituirá una opción sólida para aplicaciones que requieran una alta precisión y reproducibilidad en el funcionamiento, como los equipos médicos o los aparatos de análisis.
Tiende a aumentar el número de componentes y el coste
Aunque los motores con encoder son adecuados para un control de alta precisión, hay que tener en cuenta que, en comparación con el control sin sensores, tienden a aumentar el número de componentes y el coste. Además del propio encoder, se necesitan cables de señal, conectores y circuitos de control compatibles, lo que también aumenta el espacio de instalación y el trabajo de cableado.
Además, hay que tener en cuenta la posibilidad de roturas en el cableado, malos contactos o detecciones erróneas debidas al ruido eléctrico. Si se elige un encoder con una resolución mayor de la necesaria, se corre el riesgo de aumentar los costes y de incurrir en especificaciones excesivas.
Es importante analizar la precisión de parada y de velocidad, el entorno de uso y la necesidad o no de un retorno al punto de origen, y seleccionar unas especificaciones que cumplan con el rendimiento necesario.
Comparación entre el control sin sensores y los motores con encoder
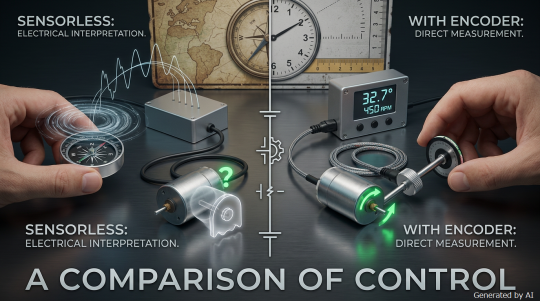
El control sin sensores y los motores con encoder presentan diferencias en cuanto a la precisión de control, el rendimiento de arranque y el coste, entre otros aspectos. Dado que la idoneidad de uno u otro depende del uso del equipo y de las prestaciones requeridas, es importante comprender las características de cada uno.
En la siguiente tabla se resumen las principales diferencias entre ambos sistemas.
| Criterios de comparación | Control sin sensores | Motor con encoder |
| Precisión de control | Sensible a las condiciones de uso | Adecuado para un control de alta precisión |
| Rendimiento a baja velocidad y en el arranque | Existen limitaciones en la estimación de la ubicación | Fácil acceso a la información de ubicación |
| Posicionamiento | En general, no es adecuado | Adecuado para el posicionamiento de precisión |
| Coste y número de componentes | Fácil de reducir | Tienden a aumentar |
| Miniaturización y cableado | Fácil de miniaturizar y con poco cableado | Requiere sensores y cableado de señales |
| Usos principales | Ventiladores, bombas y sopladores | Robots, equipos médicos y aparatos de precisión |
*Se trata de una tendencia general; el rendimiento real varía en función del método de control y las especificaciones del producto.
Si se da prioridad a la precisión y al rendimiento a bajas velocidades, lo más recomendable son los motores con encoder; si se prioriza el coste y la simplicidad de la configuración, el control sin sensores es la opción más adecuada. Además, la fiabilidad debe evaluarse separando el riesgo de avería derivado del número de componentes de la fiabilidad del control.
A continuación, se explican detalladamente las diferencias entre ambos sistemas desde el punto de vista del rendimiento de control, el coste y la fiabilidad.
Los motores con encoder son más adecuados para el posicionamiento de alta precisión y el control a baja velocidad
Si se busca un posicionamiento de alta precisión o un funcionamiento estable a baja velocidad, los motores con encoder resultan ventajosos. Al detectar la posición de rotación y obtener información sobre la velocidad, resulta más fácil realizar correcciones en función de las variaciones de carga y llevar a cabo un control preciso de la velocidad.
En el control sin sensores, que utiliza la fuerza contraelectromotriz, el problema es que, al detenerse, no se puede obtener información de posición a partir de dicha fuerza, por lo que la precisión de la estimación tiende a disminuir incluso en el rango de bajas velocidades. No obstante, incluso con un motor con encoder, la información de posición disponible en el arranque varía en función del método de detección.
En particular, cuando sea necesario conocer la posición absoluta desde el arranque, es importante considerar la adopción de un sistema de tipo absoluto y elegir el método más adecuado para el rango de velocidades y las condiciones de arranque.
El control sin sensores es ventajoso en cuanto a costes, número de componentes y factores de fallo
Si se desea reducir el coste, el número de componentes y los factores físicos de fallo, el control sin sensores resulta ventajoso. Al poder prescindir de sensores de posición, cableado de señales y conectores, se consigue simplificar la configuración y reducir el tamaño.
En los motores con encoder, se requieren cableados y componentes de conexión adicionales, lo que aumenta los aspectos que hay que comprobar en el diseño, como las medidas contra roturas de cable, los malos contactos o el ruido eléctrico. Sin embargo, el hecho de que haya menos componentes no garantiza necesariamente una mayor fiabilidad.
Los motores con encoder presentan la ventaja de poder detectar la posición y la velocidad reales para conocer el estado del control. Es importante diferenciar entre el riesgo de fallo físico y la fiabilidad del control, y evaluarlos en función de la aplicación.
Elegir el método de control adecuado en función de la aplicación y las prestaciones requeridas
A la hora de elegir el método de control de un motor, es importante tomar la decisión teniendo en cuenta la aplicación del equipo y las condiciones de funcionamiento. El método adecuado varía según se trate de aplicaciones centradas en la rotación continua o de aquellas que requieren un posicionamiento de alta precisión o un funcionamiento a baja velocidad.
A continuación, explicaremos cómo elegir el método de control dividiéndolos en tres categorías: ventiladores y bombas, equipos médicos y de precisión, y arranques a baja velocidad y con alta carga.
Control sin sensores para aplicaciones de funcionamiento continuo, como ventiladores y bombas
El control sin sensores es adecuado para aplicaciones en las que el motor gira de forma continua a una velocidad superior a un valor determinado, como ventiladores, bombas o sopladores. Esto se debe a que, cuando no se requiere un posicionamiento de alta precisión ni un funcionamiento a velocidades extremadamente bajas, resulta más fácil aprovechar la ventaja de poder prescindir de los sensores de posición.
Al poder prescindir del propio sensor, el cableado y los conectores, esto contribuye a la miniaturización del equipo y a la reducción de costes. En particular, será una opción muy interesante para equipos en los que el motor debe integrarse en un espacio limitado.
No obstante, hay que tener cuidado en aplicaciones en las que la carga al arrancar sea elevada o se produzcan variaciones bruscas de la carga. Es necesario comprobar, teniendo en cuenta las condiciones reales de funcionamiento, si el arranque y el giro se pueden realizar de forma estable.
Para aplicaciones de alta precisión, como equipos médicos o de precisión, se recomiendan los motores con encoder
Los motores con encoder son adecuados para aplicaciones que requieren un posicionamiento de alta precisión y la reproducibilidad de los movimientos, como los equipos médicos, los aparatos de precisión o la robótica. Dado que el encoder detecta la posición de rotación y la velocidad, y permite corregir la diferencia con respecto al valor objetivo, resulta ventajoso para el posicionamiento preciso y el funcionamiento estable a baja velocidad.
Por ejemplo, en los equipos de análisis o en los sistemas de transporte de precisión, es necesario detener el motor repetidamente en la misma posición y minimizar las fluctuaciones de velocidad. No obstante, incluso en el caso de los equipos médicos o de precisión, no siempre es imprescindible un encoder.
Es importante definir claramente la precisión de parada y de velocidad, así como el entorno de uso, y seleccionar el sistema que mejor se adapte a las prestaciones requeridas.
Si se requiere un funcionamiento a baja velocidad o un arranque con carga elevada, hay que dar prioridad a las condiciones de arranque
Cuando se requiera un funcionamiento a baja velocidad o un arranque con una carga elevada, es necesario prestar especial atención al método de detección de la posición del rotor y al rendimiento de control durante el arranque. En el control sin sensores, que utiliza la fuerza contraelectromotriz, no es posible detectar dicha fuerza durante la parada, por lo que se requiere un control de arranque que, por ejemplo, aplique la alimentación en un orden predeterminado.
Además, en el rango de bajas velocidades, la estimación de la posición tiende a ser inestable, lo que, dependiendo de las condiciones de carga, puede provocar fallos en el arranque. Los motores con encoder son una opción muy válida, ya que permiten utilizar la información de posición para el control.
No obstante, el rendimiento de arranque varía en función del tipo de encoder y del método de control del controlador. Es necesario evaluar estos aspectos teniendo en cuenta el par necesario, el tiempo de arranque y las condiciones de carga.
A la hora de elegir el método de control, hay que definir primero los requisitos técnicos
Antes de decidir si se opta por un control sin sensores o por un motor con encoder, es importante definir las especificaciones requeridas del equipo. Los puntos principales que hay que comprobar son los siguientes:
| Aspectos a verificar | Contenido principal a verificar |
| Precisión de control | Precisión de posicionamiento, precisión de velocidad, precisión de parada |
| Condiciones de funcionamiento | Régimen mínimo y máximo, carga al arranque, par necesario |
| Características de la carga | Fluctuaciones de la carga, tiempos de aceleración y deceleración, momento de inercia de la carga |
| Condiciones de instalación | Entorno de uso, espacio de instalación, restricciones de cableado |
| Coste | Costes de instalación de motores, controladores, etc. |
Si el funcionamiento se centra en la rotación continua, lo más adecuado sería un control sin sensores; si, por el contrario, se requiere un posicionamiento de alta precisión o un funcionamiento a baja velocidad, los motores con encoder serían una buena opción. Sin embargo, no se puede tomar una decisión basándose únicamente en el rendimiento del motor por sí solo. Es necesario realizar una evaluación que incluya el controlador, el método de control y las condiciones de carga.
Cuando se solapan varios requisitos, resulta útil consultar técnicamente con el fabricante. Al compartir las prestaciones necesarias y las condiciones de uso, es más fácil evitar un exceso de especificaciones o una falta de rendimiento.
Resumen
El control sin sensores permite prescindir de los sensores de posición, lo que facilita la reducción del número de componentes y de los costes, por lo que resulta adecuado para aplicaciones de funcionamiento continuo, como ventiladores o bombas. Los motores con encoder permiten detectar la posición y la velocidad, y son una opción muy válida para aplicaciones que requieren un posicionamiento de alta precisión y un funcionamiento estable a baja velocidad.
A la hora de elegir un método de control, es necesario tener en cuenta no solo la precisión, el rendimiento de arranque y el coste, sino también el riesgo de averías derivado de la configuración de los componentes y la fiabilidad del control. Organice los requisitos técnicos del equipo y evalúe la situación de forma global, incluyendo el motor y el controlador.
En Takiron CI ofrecemos asesoramiento para la selección de motores en función de la aplicación y las prestaciones requeridas. Si tiene alguna duda a la hora de evaluar los métodos de control o las especificaciones de los motores, no dude en ponerse en contacto con nosotros.
Información sobre productos y consultas
Puedes consultar más detalles sobre los micromotores de C.I. Takiron en la siguiente página web.
- Página web del producto: https://cik-ele.com/
- Motores sin núcleo: https://cik-ele.com/products/list/coreless_motor/
- Motores sin escobillas: https://cik-ele.com/products/list/brushless_motor/
- Motorreductor: https://cik-ele.com/products/list/gearhead/
- Codificador: https://cik-ele.com/products/list/encoder/
Si tienes alguna duda a la hora de elegir un motor pequeño para el desarrollo de tus productos, no dudes en ponerte en contacto con nosotros a través del formulario de consulta. Nuestro equipo técnico analizará el uso y los requisitos que necesitas y te propondrá la solución más adecuada.
- Consultas: https://cik-ele.com/contact/